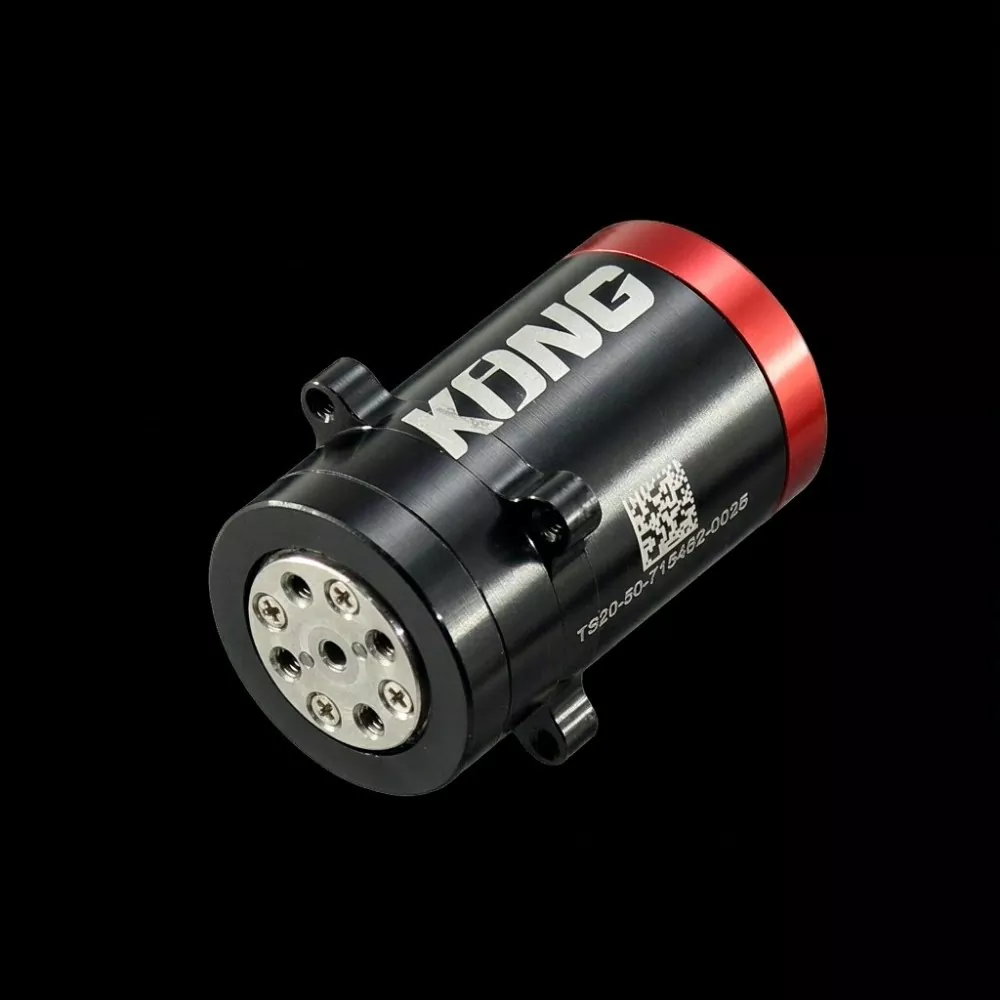
Ponieważ ręce robotów stają się coraz bardziej zdolne do wykonywania delikatnych manipulacji i ruchów przypominających ludzkie, wybór odpowiedniego siłownika przegubowego ma kluczowe znaczenie dla uzyskania precyzyjnego ruchu i niezawodnego sprzężenia zwrotnego siły.RUCH MORZAdostarcza zaawansowane rozwiązania w zakresie sterowania ruchem, m.inModuł zręcznej ręki, zaprojektowane, aby spełnić wysokie wymagania kompaktowych rąk robotycznych, chwytaków wielopalcowych i inteligentnych systemów robotycznych. Seria TS20 integruje silnik, reduktor, podwójne enkodery i wewnętrzny serwonapęd w wyjątkowo kompaktowej konstrukcji, pomagając inżynierom uprościć integrację systemu, jednocześnie poprawiając dokładność ruchu i elastyczność sterowania.
Moduł zręcznego stawu ręcznego to kompaktowy, zintegrowany siłownik, który umożliwia robotycznym palcom i mechanicznym stawom wykonywanie dokładnych, skoordynowanych ruchów. W tym artykule omówiono zasady działania, podstawowe specyfikacje techniczne, zalety wydajności, scenariusze zastosowań i kwestie związane z wyborem. Na przykładzie serii TS20 firmy SEA MOTION wyjaśnia, w jaki sposób zintegrowany moduł przegubowy o średnicy 20 mm łączy w sobie sprzężenie zwrotne o wysokiej rozdzielczości, niski luz, kontrolę impedancji i szybką komunikację RS485 w celu obsługi zaawansowanych manipulacji robotycznych.
1. Co to jest moduł przegubu zręcznej ręki?
2. Jak działa moduł przegubu zręcznej ręki?
3. Kluczowe dane techniczne i porównanie wydajności
4. Jakie są główne zalety projektu?
5. Dlaczego kontrola impedancji jest ważna dla rąk robotów?
6. Główne zastosowania w robotyce i automatyce
7. Jak wybrać odpowiedni moduł przegubu zręcznej ręki
8. Uwagi dotyczące instalacji i konserwacji
A Moduł zręcznej rękito zintegrowany element sterowania ruchem zaprojektowany specjalnie do napędzania stawów palców robotów i innych kompaktowych mechanizmów robotycznych. W przeciwieństwie do konwencjonalnych silników, które wymagają oddzielnych przekładni, enkoderów i zewnętrznej elektroniki napędowej, zintegrowany moduł przegubowy łączy te istotne komponenty w jeden kompaktowy zespół.
Integracja ta jest szczególnie ważna w rękach robotów, ponieważ dostępna przestrzeń instalacyjna jest niezwykle ograniczona. Każdy palec może zawierać wiele niezależnie sterowanych przegubów, a cały system musi równoważyć kompaktowe wymiary, niską wagę, wystarczający moment obrotowy i dokładne sprzężenie zwrotne.
Seria SEA MOTION TS20 spełnia te wymagania dzięki kilku zintegrowanym technologiom:
Integrując te komponenty, moduł upraszcza projektowanie układów mechanicznych i elektrycznych, zapewniając jednocześnie możliwości sprzężenia zwrotnego wymagane do precyzyjnej manipulacji robotycznej.
Zasada działania modułu zręcznego przegubu ręcznego obejmuje skoordynowaną pracę silnika, mechaniczną skrzynię biegów, sprzężenie zwrotne enkodera i sterowanie w pętli zamkniętej.
Kiedy sterownik główny wysyła polecenie ruchu, zintegrowany napęd przetwarza położenie docelowe, prędkość, sztywność, tłumienie i moment obrotowy ze sprzężeniem zwrotnym. Silnik generuje następnie ruch obrotowy, który przechodzi przez precyzyjny reduktor w celu napędzania podłączonego przegubu robota.
Tymczasem system enkodera w sposób ciągły mierzy stan ruchu. Ta informacja zwrotna pozwala sterownikowi porównać rzeczywistą wydajność z zadanym ruchem i odpowiednio dostosować moc wyjściową silnika.
TS20 wykorzystuje architekturę podwójnego enkodera, ze sprzężeniem zwrotnym dostępnym z przeciwległych końców przekładni. Takie ustawienie pomaga systemowi sterowania obserwować ruch po stronie wyjściowej, zamiast polegać wyłącznie na pomiarach po stronie silnika.
Proces kontroli można podsumować w następujący sposób:
Ta zintegrowana architektura pomaga robotycznym dłoniom osiągnąć skoordynowany ruch i kontrolowaną interakcję z obiektami o różnych rozmiarach, kształtach i właściwościach mechanicznych.
Specyfikacje techniczne bezpośrednio wpływają na to, czy wspólny siłownik może spełnić wymagania mechaniczne i kontrolne ręki robota. SEA MOTION TS20 jest dostępny w dwóch konfiguracjach: TS20-50 i TS20-100. Obydwa modele mają tę samą kopertę mechaniczną, ale oferują inną charakterystykę momentu obrotowego i prędkości.
| Parametr techniczny | TS20-50 | TS20-100 |
|---|---|---|
| Przełożenie | 50:1 | 100:1 |
| Znamionowy moment obrotowy | 0,7 N·m | 1,5 N·m |
| Maksymalny moment obrotowy | 2 N·m | 4 N·m |
| Maksymalny czas trwania momentu obrotowego | 300 ms | 300 ms |
| Maksymalna prędkość bez obciążenia | 31,4 rad/s | 15,7 rad/s |
| Reakcja | Poniżej 20 sekund łukowych | Poniżej 20 sekund łukowych |
| Koder | Podwójny 24-bitowy | Podwójny 24-bitowy |
| Wymiary | Ř20 × 35 mm | Ř20 × 35 mm |
| Pusty otwór | Ř1,7 mm | Ř1,7 mm |
| Waga | 35 gr | 35 gr |
| Napięcie znamionowe | 24 V prądu stałego | 24 V prądu stałego |
| Komunikacja | RS485 | RS485 |
| Możliwość jazdy tyłem | Tak | Tak |
Oprócz wydajności mechanicznej, TS20 zawiera zaawansowany interfejs komunikacji i sterowania:
Te specyfikacje sprawiają, że moduł nadaje się do zastosowań wymagających kompaktowej integracji mechanicznej, sprzężenia zwrotnego o wysokiej rozdzielczości i szybkiego sterowania ruchem.
Wybór odpowiedniego modułu zręcznego przegubu ręcznego wymaga czegoś więcej niż tylko porównania znamionowego momentu obrotowego i prędkości silnika. Wymiary mechaniczne, architektura sprzężenia zwrotnego, elastyczność sterowania i złożoność integracji również wpływają na ogólną wydajność systemu robotycznego.
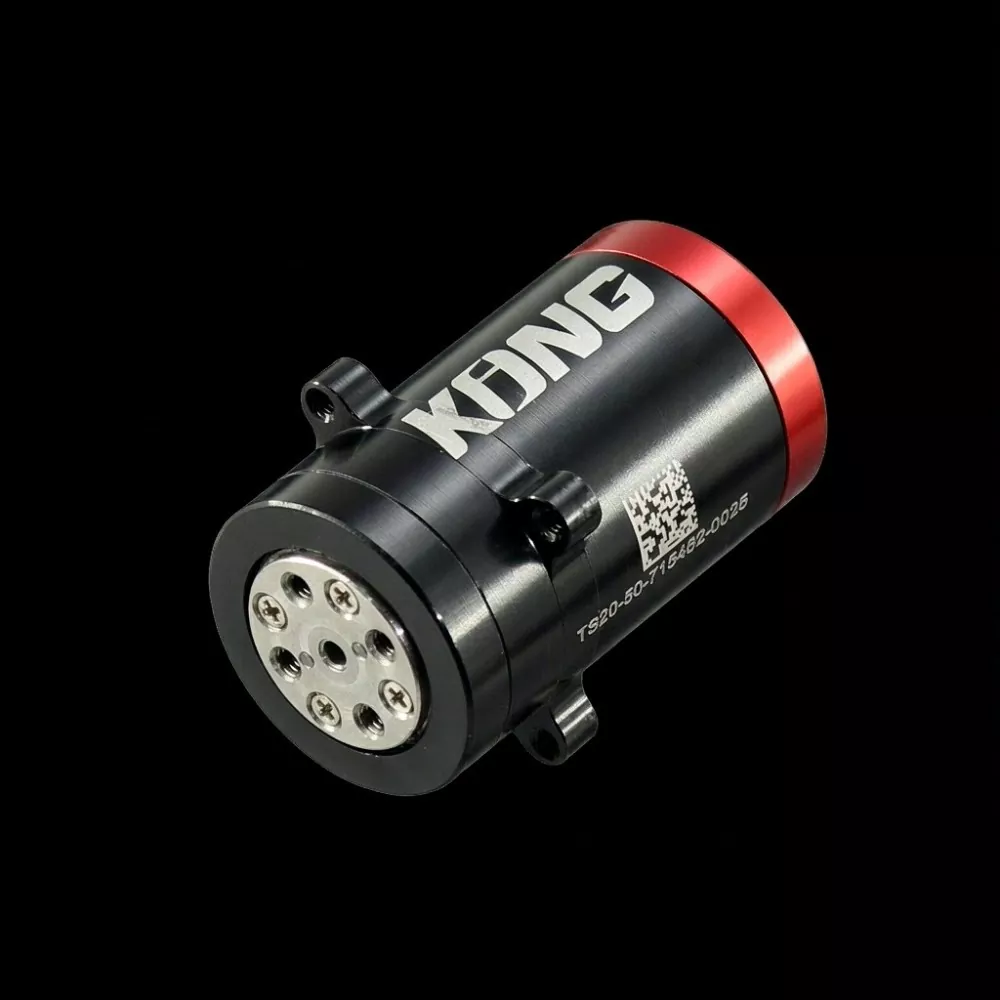
TS20 ma cylindryczną obudowę o średnicy zaledwie Ø20 mm i długości 35 mm, a całkowita waga wynosi 35 g. Ta kompaktowa obudowa umożliwia inżynierom instalowanie siłowników w ograniczonych przestrzeniach między palcami bez znaczącego zwiększania całkowitej masy dłoni robota.
Dwa niezależne 24-bitowe kodery zapewniają szczegółowe informacje zwrotne o ruchu. W połączeniu z pomiarem po stronie wyjściowej i luzem poniżej 20 sekund łuku, architektura ta umożliwia dokładne monitorowanie położenia i lepszą kontrolę małych ruchów stawów.
Konfiguracje 50:1 i 100:1 mają tę samą obudowę i kołnierz montażowy Ø24 mm. Inżynierowie mogą zatem ocenić różne wymagania dotyczące momentu obrotowego i prędkości bez konieczności przeprojektowywania głównej mechanicznej konstrukcji montażowej.
Wbudowany napęd sterujący zorientowany na pole eliminuje potrzebę stosowania oddzielnego zewnętrznego sterownika silnika. Moduł zasilany jest napięciem 24 VDC i złączem komunikacyjnym RS485, co pozwala ograniczyć liczbę komponentów wymaganych do integracji systemu.
Możliwość jazdy wstecz pozwala wałowi wyjściowemu reagować na siły zewnętrzne, zamiast zachowywać się jak sztywna, zablokowana skrzynia biegów. Ta cecha jest szczególnie cenna, gdy robotyczny palec wchodzi w nieoczekiwany kontakt z przedmiotem lub musi dostosować swoją siłę chwytu.
Pusty otwór Ø1,7 mm tworzy dedykowaną ścieżkę prowadzenia przez oś złącza. Może pomieścić cięgno lub przewód sygnałowy, pomagając inżynierom w organizowaniu wewnętrznego okablowania i mechanicznych elementów przekładni w kompaktowych zespołach robotycznych.
Ręce robotów muszą często wykonywać zadania wymagające interakcji fizycznej, takie jak trzymanie delikatnych przedmiotów, manipulowanie narzędziami i utrzymywanie stabilnego kontaktu z nieregularnymi powierzchniami. Samo sterowanie pozycją może nie zapewnić wystarczającej elastyczności dla tych operacji.
Kontrola impedancji umożliwia automatycznemu przegubowi regulację reakcji na błędy położenia i siły zewnętrzne. TS20 obsługuje zintegrowany model kontroli impedancji wyrażony jako:
τ = Kp (θdes – θ) + Kd (ωdes – ω) + τdes
Gdzie:
Dostosowując sztywność i tłumienie, inżynierowie mogą skonfigurować różne charakterystyki reakcji mechanicznej dla różnych zadań.
Na przykład robotyczny palec może reagować stosunkowo podatnie przy pierwszym kontakcie z obiektem i zwiększać sztywność, gdy wymagana jest większa stabilność pozycji. Ustawienie Kp na zero umożliwia zachowanie źródła momentu obrotowego, co może być przydatne w zastosowaniach palców sterowanych siłą.
Ta elastyczność sprawia, że kontrola impedancji jest ważną funkcją dla zaawansowanych robotycznych rąk, które muszą równoważyć dokładność ruchu z interakcją fizyczną.
Połączenie kompaktowych wymiarów, zintegrowanej elektroniki i elastycznego sterowania sprawia, że zręczny moduł przegubu ręcznego jest przydatny w kilku precyzyjnych zastosowaniach związanych z ruchem.
Każdy palec robota może wymagać wielu niezależnie sterowanych stawów. Kompaktowe siłowniki pomagają projektantom rozmieścić wymagane jednostki napędowe w całej konstrukcji palca, zachowując jednocześnie odpowiednią wagę i obwiednię mechaniczną.
Małe humanoidalne roboty wymagają lekkich i responsywnych stawów, które wspierają naturalny ruch i manipulację przedmiotami. Zintegrowane moduły przegubowe mogą uprościć projektowanie rąk i innych kompaktowych mechanizmów przegubowych.
Chwytaki przemysłowe i badawcze często muszą obsługiwać przedmioty o różnych wymiarach i właściwościach powierzchni. Regulowana sztywność, kontrola momentu obrotowego i sprzężenie zwrotne z enkoderem pomagają w wspieraniu bardziej elastycznych strategii chwytania.
Kompaktowe ramiona robotyczne używane w laboratoriach, środowiskach edukacyjnych i placówkach badawczych korzystają ze zintegrowanych siłowników, które zmniejszają złożoność okablowania i upraszczają montaż mechaniczny.
W wyspecjalizowanych systemach pozycjonowania i zespołach mikroserwomotorów w przemyśle lotniczym ograniczona przestrzeń montażowa i rygorystyczne wymagania dotyczące masy sprawiają, że kompaktowe komponenty sterowania ruchem są szczególnie cenne. Rzeczywista przydatność zależy od wymagań aplikacji w zakresie ochrony środowiska, bezpieczeństwa i walidacji wydajności.
Wybór odpowiedniego modułu przegubowego wymaga kompleksowej oceny struktury mechanicznej, wymagań ruchu, architektury sterowania i środowiska operacyjnego.
Przed podjęciem decyzji o zakupie należy wziąć pod uwagę następujące czynniki:
Przełożenie przekładni jest jednym z najważniejszych czynników branych pod uwagę przy wyborze konfiguracji TS20.
Obie konfiguracje mają te same wymiary mechaniczne i interfejs montażowy, co pozwala inżynierom porównać ich wydajność podczas prototypowania bez zmiany podstawowej konstrukcji mechanicznej.
Prawidłowy montaż jest niezbędny do utrzymania dokładności mechanicznej i niezawodności działania precyzyjnego modułu przegubowego.
Podczas instalacji SEA MOTION TS20 inżynierowie powinni zwrócić szczególną uwagę na następujące szczegóły:
TS20 posiada również funkcje zabezpieczające obejmujące przetężenie, przepięcie, podnapięcie, przejściowe przepięcie, przegrzanie tranzystora FET, przegrzanie silnika i błędy enkodera. Podczas odbioru systemu inżynierowie powinni zapoznać się z procedurami postępowania w przypadku usterek i ograniczeniami operacyjnymi.
Na czas transportu poszczególne jednostki są pakowane w torby antystatyczne, wyściełane pianką ochronną i umieszczane w oddzielnych pudełkach, aby chronić kołnierz wyjściowy i połączenia elektryczne.
Odp.: Jego główną funkcją jest zapewnienie kontrolowanego ruchu obrotowego i sprzężenia zwrotnego dla przegubów palców robota. Umożliwia robotycznym dłoniom precyzyjne pozycjonowanie, skoordynowany ruch palców i regulowaną interakcję siły z obiektami.
Odp.: Zintegrowany moduł łączący łączy silnik, reduktor, system enkodera i elektronikę napędu w jeden zespół. Zmniejsza to wymagania dotyczące okablowania zewnętrznego i komponentów, zapewniając jednocześnie bardziej kompaktowe rozwiązanie dla mechanizmów robotycznych o ograniczonej przestrzeni.
Odp.: Podstawową różnicą jest przełożenie skrzyni biegów. TS20-50 zapewnia znamionowy moment obrotowy 0,7 Nm i maksymalną prędkość bez obciążenia 31,4 rad/s, natomiast TS20-100 zapewnia znamionowy moment obrotowy 1,5 Nm i maksymalną prędkość bez obciążenia 15,7 rad/s. Obydwa modele mają te same wymiary i wagę.
O: Nie. TS20 integruje swój zorientowany polowo napęd sterujący w module wspólnym. Do działania wymaga zasilania 24 VDC i połączenia komunikacyjnego RS485.
Odp.: TS20 obsługuje komunikację RS485 z szybkością 7,5 Mb/s i wykorzystuje protokół trybu impedancji MIT w wersji 3.4. Ramki poleceń i odpowiedzi mają długość 14 bajtów i zawierają weryfikację CRC16-CCITT.
O: Tak. Jego kompaktowa konstrukcja o wymiarach Ø20 mm × 35 mm, waga 35 g i konfigurowalne identyfikatory urządzeń sprawiają, że nadaje się do integracji z robotami wielopalcowymi i kompaktowymi systemami chwytaków.
O: Tak. Przewody kablowe można zakończyć zgodnie z określonymi długościami, a złącza można dodać na zaślepce końcowej w celu spełnienia wymagań związanych z produkcją masową.
Odp.: Wymienione informacje o produkcie określają minimalną ilość zamówienia wynoszącą 5 sztuk i czas realizacji wynoszący około 4 tygodnie. Kupujący powinni potwierdzić najnowszy harmonogram produkcji i warunki dostawy, prosząc o wycenę.
Odp.: Ceny zależą od wybranego przełożenia skrzyni biegów, wymagań dotyczących zakończenia kabla i wielkości zamówienia. Kupujący mogą przedstawić SEA MOTION preferowaną konfigurację i szacowane roczne zapotrzebowanie w celu uzyskania wyceny.
Wydajność nowoczesnej ręki robota zależy w dużej mierze od jakości jej wspólnych systemów uruchamiania i sprzężenia zwrotnego. Dobrze zaprojektowanyModuł zręcznej rękimuszą łączyć kompaktowe wymiary, wystarczający moment obrotowy, dokładne wykrywanie, responsywną komunikację i elastyczne sterowanie, aby sprostać coraz bardziej wymagającym aplikacjom robotycznym.
Seria SEA MOTION TS20 łączy te możliwości dzięki zintegrowanemu silnikowi, precyzyjnemu reduktorowi, podwójnym 24-bitowym enkoderom i wbudowanemu napędowi FOC. Dzięki dwóm opcjom przełożenia, luzowi poniżej 20 sekund łukowych, wyjściu z napędem wstecznym i szybkiej komunikacji RS485, zapewnia inżynierom praktyczne rozwiązanie do sterowania ruchem dla zręcznych dłoni, chwytaków wielopalcowych i innych kompaktowych mechanizmów robotycznych.
W miarę ciągłego rozwoju technologii robotyki wybór odpowiedniego modułu przegubowego pozostanie ważnym krokiem w kierunku poprawy precyzji manipulacji, integracji mechanicznej i ogólnej wydajności systemu.
Szukasz niezawodnego, zręcznego modułu przegubu ręcznego do swojego następnego projektu zrobotyzowanego?RUCH MORZA oferuje zintegrowane rozwiązania w zakresie sterowania ruchem i konfigurowalne moduły przegubowe TS20, aby sprostać różnym wymaganiom inżynieryjnym i aplikacyjnym. Niezależnie od tego, czy opracowujesz humanoidalną rękę robota, precyzyjny chwytak, czy kompaktowe ramię robota, nasz zespół może pomóc Ci ocenić przełożenia przekładni, wymagania dotyczące momentu obrotowego, wymiary montażowe i kompatybilność komunikacyjną. Już dziś zapoznaj się ze szczegółami dotyczącymi naszego modułu przegubu zręcznej dłoniskontaktuj się z namiaby omówić Twoje wymagania techniczne, poprosić o próbkę lub uzyskać indywidualną wycenę.