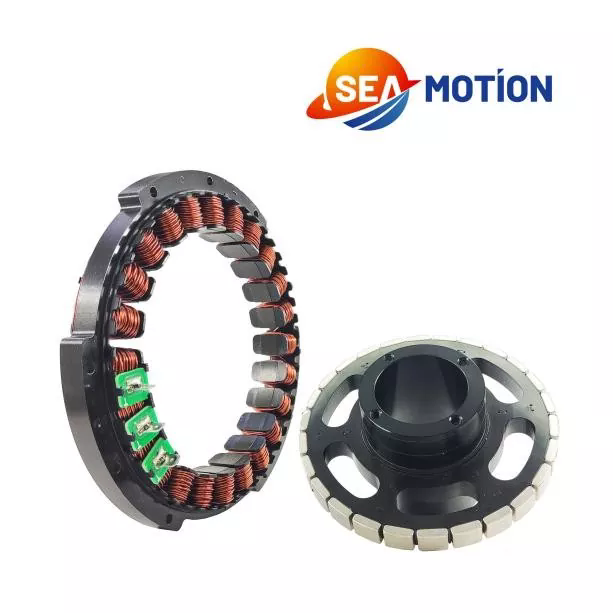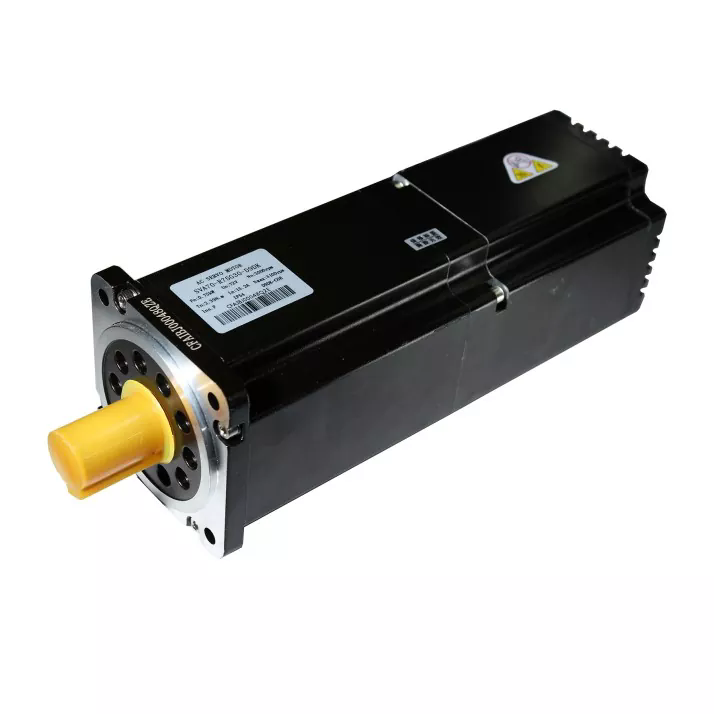
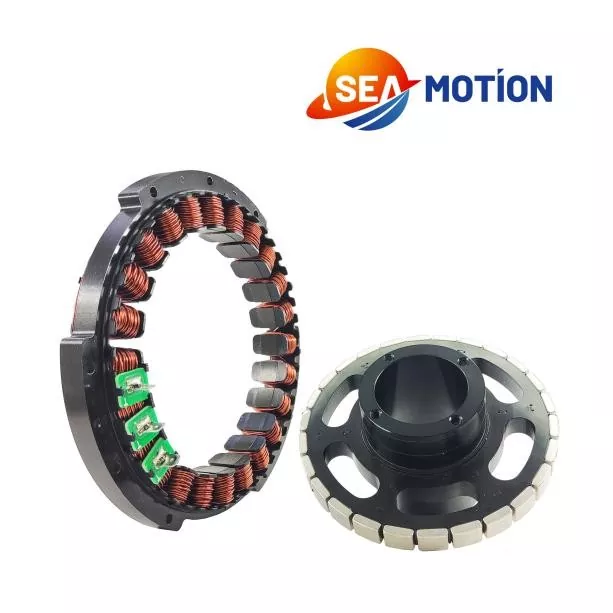
Jingyuezapewnia zaawansowaneBezramowe silniki momentowedla inżynierów i producentów sprzętu poszukujących kompaktowych rozwiązań ruchu o wysokim momencie obrotowym i napędzie bezpośrednim. Oddzielając wirnik i stojan od konwencjonalnych obudów silników, architektura ta umożliwia bardziej elastyczną integrację mechaniczną, wysoką dynamikę i precyzyjny ruch obrotowy w robotyce, sprzęcie półprzewodnikowym, systemach medycznych, maszynach CNC i innych wymagających zastosowaniach.
Bezramowe silniki momentowe są zaprojektowane tak, aby umieszczać silnik bezpośrednio wewnątrz konstrukcji mechanicznej, zamiast polegać na konwencjonalnym silniku w obudowie, skrzyni biegów, sprzęgle lub przekładni pasowej. Ta architektura napędu bezpośredniego może zmniejszyć straty mechaniczne w przekładni, zapewniając jednocześnie wysoką gęstość momentu obrotowego, niską bezwładność wirnika, wysoką sztywność i responsywne sterowanie ruchem. W przypadku nowoczesnych urządzeń automatyki możliwość dostosowania schematów uzwojeń, obwodów magnetycznych, wymiarów i konfiguracji okablowania sprawia, że silniki bezramowe są szczególnie przydatne, gdy przestrzeń instalacyjna, wydajność pozycjonowania i integracja mechaniczna mają kluczowe znaczenie.
1. Czym są bezramowe silniki momentowe?
2. Dlaczego bezramowe silniki momentowe są ważne?
4. Jak ocenić specyfikacje silnika?
5. Gdzie stosuje się bezramowe silniki momentowe?
6. Jak inżynierowie mogą wybrać odpowiedni silnik?
7. O czym należy pamiętać podczas integracji?
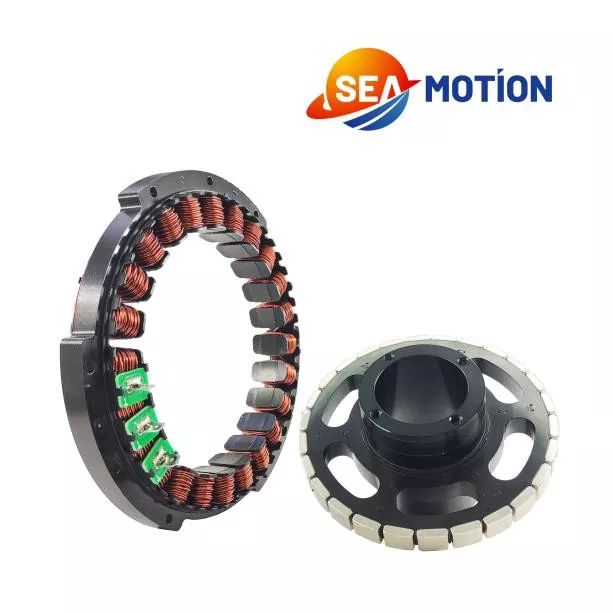
Bezramowy silnik momentowy to silnik synchroniczny z magnesami trwałymi z napędem bezpośrednim, dostarczany głównie jako oddzielne zespoły wirnika i stojana, a nie jako kompletny silnik w obudowie. Komponenty można zintegrować bezpośrednio ze strukturą mechaniczną klienta, umożliwiając projektantowi maszyny określenie obudowy, łożysk, układu wałów, położenia enkodera i innych elementów mechanicznych w zależności od zastosowania.
W przeciwieństwie do tradycyjnego serwosilnika, który często wymaga przekładni, sprzęgła lub paska do przeniesienia momentu obrotowego na obciążenie, konstrukcja bezramowa umieszcza elektromagnetyczne źródło momentu obrotowego bezpośrednio w punkcie obrotu. Może to uprościć ścieżkę mechanicznej przekładni i wyeliminować luzy występujące w konwencjonalnych układach napędzanych przekładnią.
Konstrukcja jest szczególnie przydatna, gdy sprzęt wymaga zwartej konstrukcji, wysokiego stosunku momentu obrotowego do objętości, szybkiego przyspieszania i zwalniania lub precyzyjnego pozycjonowania obrotowego. W zależności od modelu i konfiguracji uzwojeń dostępne produkty mogą spełniać różne wymagania dotyczące napięcia, prędkości, momentu obrotowego, prądu i mocy.
W miarę jak urządzenia przemysłowe stają się mniejsze i bardziej inteligentne, konwencjonalne układy silników mogą powodować ograniczenia mechaniczne. Kompletny silnik serwo wymaga przestrzeni montażowej na obudowę i może również wymagać dodatkowych elementów przekładni. Komponenty te zwiększają liczbę mechanicznych interfejsów pomiędzy silnikiem a obciążeniem.
Bezramowe silniki momentowe zapewniają inne podejście. Wirnik i stojan można osadzić w konstrukcji maszyny, co pozwala inżynierom na zbudowanie silnika dostosowanego do konkretnego zastosowania, zamiast przeprojektowywania aplikacji wokół standardowego korpusu silnika.
Wysoka gęstość momentu obrotowego jest jednym z głównych powodów, dla których inżynierowie rozważają technologię silników bezramowych. Usuwając niepotrzebne elementy obudowy i przekładni, silnik można zintegrować bliżej obciążenia. Jest to szczególnie cenne w przypadku złączy robotycznych, stołów obrotowych, stopni półprzewodnikowych i innych zastosowań, w których dostępna przestrzeń instalacyjna jest ograniczona.
Tradycyjne układy przekładni oparte na przekładniach mogą powodować luz, zgodność i błędy mechaniczne. Silnik z napędem bezpośrednim eliminuje potrzebę stosowania wielu elementów przekładni. W połączeniu z odpowiednim urządzeniem sprzężenia zwrotnego o wysokiej rozdzielczości i serwosterownikiem powstały system może zapewnić bardzo czułe działanie pozycjonowania.
Niska bezwładność wirnika umożliwia szybką zmianę prędkości silnika. Ta cecha jest cenna w przypadku sprzętu wykonującego częste cykle start-stop, szybkie pozycjonowanie lub powtarzające się zmiany kierunku. W automatyce precyzyjnej szybsza reakcja może przyczynić się do skrócenia czasu cyklu przy jednoczesnym zachowaniu kontrolowanego ruchu.
Ponieważ wirnik i stojan są oddzielnymi elementami, projektanci mają większą swobodę w określeniu sposobu dopasowania silnika do maszyny. Puste konstrukcje można również wziąć pod uwagę, gdy kable, przewody pneumatyczne, ścieżki optyczne lub inne elementy muszą przejść przez zespół obrotowy.
Różne zastosowania wymagają różnych charakterystyk silnika. Profesjonalny dostawca może uwzględnić różnice w układzie uzwojeń, projekcie obwodu magnetycznego, metodach pakowania, rozmieszczeniu okablowania i wymiarach fizycznych. Dzięki temu technologia bezramowa nadaje się zarówno do wyposażenia standardowego, jak i do specjalistycznych projektów OEM.
Wybór silnika wyłącznie na podstawie jego znamionowego momentu obrotowego nie wystarczy. Inżynierowie powinni ocenić cały punkt pracy, w tym napięcie, prędkość, ciągły moment obrotowy, szczytowy moment obrotowy, prąd, warunki termiczne, bezwładność wirnika i wymagania dotyczące sterowania.
| Specyfikacja | Dlaczego to ma znaczenie | Typowe rozważania inżynieryjne |
|---|---|---|
| Napięcie znamionowe | Definiuje wymagania dotyczące działania elektrycznego | Dopasuj dostępny serwonapęd i architekturę zasilania |
| Prędkość znamionowa | Określa ciągłą zdolność operacyjną | Rozważ wymaganą prędkość roboczą i profil przyspieszenia |
| Znamionowy moment obrotowy | Reprezentuje zdolność ciągłego momentu obrotowego | Uwzględnij moment obciążenia i margines bezpieczeństwa aplikacji |
| Maksymalny moment obrotowy | Obsługuje krótkotrwałe warunki dużego obciążenia | Ważne dla przyspieszenia i dynamicznego ruchu |
| Prąd znamionowy | Wpływa na wymagania dotyczące napędu i temperatury | Upewnij się, że sterownik może w sposób ciągły dostarczać wymagany prąd |
| Prąd szczytowy | Określa krótkoterminową moc wyjściową dynamiczną | Sprawdź zdolność napędu do prądu szczytowego |
| Parametry uzwojenia | Wpływ na odpowiedź elektryczną i strojenie sterowania | Dopasuj parametry silnika do wybranego układu serwo |
Na przykład dostępne konfiguracje mogą obejmować małe silniki, takie jak 25LW01, o momencie znamionowym 0,05 N·m, po większe konfiguracje, takie jak 76ZWS03, które zapewniają znamionowy moment obrotowy 3,3 N·m i szczytowy moment obrotowy 10 N·m. Prawidłowy wybór zależy od całego profilu ruchu, a nie od samej wielkości silnika.
Elastyczna konstrukcja mechaniczna silnika bezramowego sprawia, że nadaje się on do wielu gałęzi przemysłu precyzyjnego. Typowe zastosowania obejmują:
Aby uzyskać więcej informacji na temat architektury produktu i dostępnych konfiguracji, inżynierowie mogą zapoznać się z dokumentacjąStrona produktu bezramowych silników momentowych.
Systematyczny proces selekcji pomaga zapobiegać niedowymiarowaniu, nadmiernemu nagrzewaniu i problemom ze zgodnością. Przed złożeniem zapytania o wycenę silnika inżynierowie powinni zdefiniować następujące parametry:
Udostępnienie tych szczegółów dostawcy technicznemu umożliwia ocenę konfiguracji silnika zgodnie z rzeczywistym profilem obciążenia, zamiast polegać wyłącznie na znamionowej wartości znamionowej silnika.
Silniki bezramowe oferują swobodę mechaniczną, ale pomyślna integracja wymaga starannej inżynierii. Wirnik i stojan muszą być instalowane z zachowaniem odpowiedniej koncentryczności, kontroli szczeliny powietrznej, sztywności mechanicznej i zarządzania temperaturą.
Równie ważny jest montaż elektryczny. Uzwojenie stojana musi być prawidłowo podłączone do napędu, natomiast układ sprzężenia zwrotnego musi być dokładnie dopasowany do mechanicznego położenia silnika. W przypadku zastosowań wymagających dużych prędkości należy również dokładnie rozważyć wytrzymałość konstrukcyjną wirnika i trzymanie magnesu.
Procesy produkcyjne mogą obejmować precyzyjną obróbkę wirnika, łączenie magnesów, zautomatyzowane lub specjalistyczne uzwojenie, organizację uzwojeń, lutowanie, zalewanie próżniowe, utwardzanie klejem, czyszczenie powierzchni i testowanie wydajności elektrycznej. Kroki te bezpośrednio wpływają na spójność silnika i długoterminową niezawodność.
W przypadku projektów OEM dostosowanie może również wykraczać poza wymiary. Wzory uzwojeń, projekt obwodu magnetycznego, metody okablowania i podejścia do pakowania można dostosować do wymagań sprzętu.
Konwencjonalny serwosilnik zwykle integruje swoją obudowę, wał, łożyska i inne elementy mechaniczne w kompletny zespół silnika. Bezramowy silnik momentowy stanowi przede wszystkim wirnik i stojan, umożliwiając klientowi zintegrowanie tych komponentów bezpośrednio z maszyną. Może to stworzyć bardziej zwartą konstrukcję z napędem bezpośrednim.
Tak. W zależności od dostawcy i zastosowania dostosowanie może obejmować wymiary silnika, układ uzwojeń, projekt obwodu magnetycznego, metody okablowania i opakowanie. Rozwiązania niestandardowe są szczególnie przydatne w robotyce, etapach precyzyjnych, sprzęcie medycznym i specjalistycznych maszynach OEM.
Sam silnik może być dostarczony bez zintegrowanego urządzenia sprzężenia zwrotnego, ale precyzyjne zastosowania serwo zwykle wymagają enkodera lub innego rozwiązania ze sprzężeniem zwrotnym. Urządzenie sprzężenia zwrotnego umożliwia sterownikowi monitorowanie położenia wirnika i regulację silnika zgodnie z wymaganiami dotyczącymi pozycjonowania i prędkości aplikacji.
Tak. Ich zwarta konstrukcja, możliwość bezpośredniego napędu, wysoka gęstość momentu obrotowego i elastyczna integracja mechaniczna sprawiają, że dobrze nadają się do połączeń robotycznych. Inżynierowie mogą połączyć silnik z odpowiednimi łożyskami, enkoderami, sterownikami i komponentami konstrukcyjnymi, aby stworzyć niestandardową architekturę połączeń.
Podaj wymagany moment obrotowy, prędkość, napięcie, profil przyspieszenia, wymiary montażowe, cykl pracy, warunki środowiskowe, wymagania dotyczące sprzężenia zwrotnego i oczekiwaną ilość. Szczegóły te pomagają dostawcy zalecić odpowiednią konfigurację silnika i wcześnie zidentyfikować potencjalne ograniczenia termiczne lub mechaniczne.
Bezramowe silniki momentowe oferują potężne połączenie wydajności napędu bezpośredniego, kompaktowej integracji, dużej gęstości momentu obrotowego, niskiego luzu mechanicznego i dynamicznej reakcji. W przypadku robotyki, sprzętu półprzewodnikowego, systemów CNC, urządzeń medycznych i innych maszyn precyzyjnych zapewniają inżynierom większą swobodę w optymalizacji całej architektury ruchu. Jeśli projektujesz nową maszynę lub modernizujesz istniejącą oś obrotową,skontaktuj się z namiaby omówić wymagania dotyczące momentu obrotowego, prędkości, wymiarów, napięcia i dostosowania oraz znaleźć rozwiązanie ruchu dopasowane do Twojego zastosowania.