Podsumowanie artykułu: A moduł przegubu planetarnegoto zintegrowane rozwiązanie do sterowania ruchem zaprojektowane w celu zapewnienia momentu obrotowego, kontrolowanego ruchu i niezawodnego pozycjonowania w systemach zrobotyzowanych. Ponieważ inteligentne roboty stają się coraz szerzej stosowane w automatyce przemysłowej, robotyce humanoidalnej i sprzęcie mobilnym, wybór odpowiedniej architektury połączeń ma kluczowe znaczenie dla zrównoważenia wydajności, kosztów i złożoności integracji.RUCH MORZAopracowuje moduły przegubów planetarnych, które łączą w sobie bezramowy silnik momentowy, reduktor planetarny, sprzężenie zwrotne z podwójnym enkoderem magnetycznym i dedykowany sterownik. W tym artykule omówiono zasady działania, kluczowe specyfikacje, scenariusze zastosowań i praktyczne rozważania dotyczące wyboru dla inżynierów i producentów sprzętu przemysłowego.
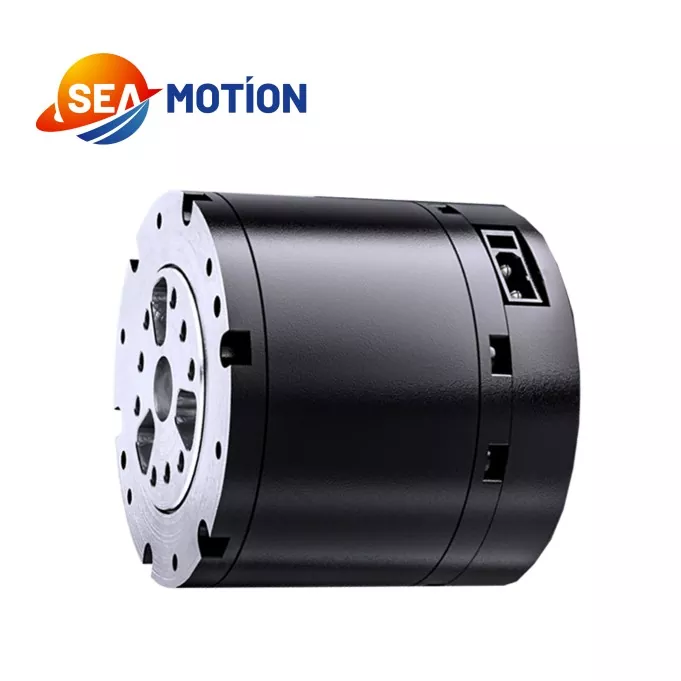
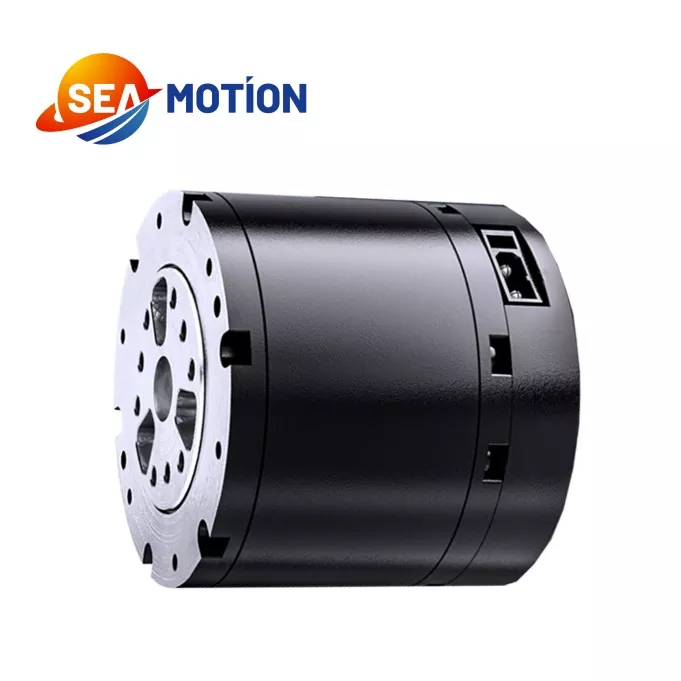
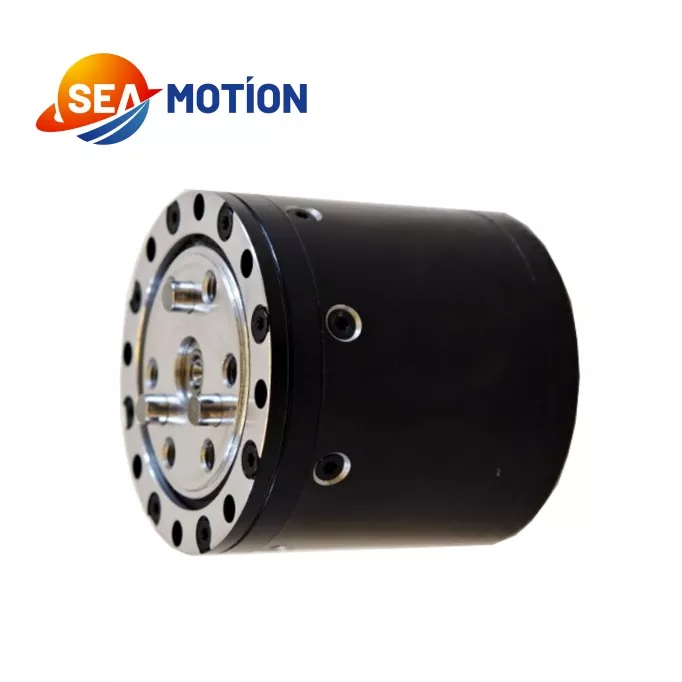
Moduł przegubu planetarnego to zintegrowany zespół elektromechaniczny, który generuje i kontroluje ruch obrotowy wokół przegubu robota. Zamiast wymagać od inżynierów niezależnego pozyskiwania i montażu każdego komponentu ruchu, zintegrowany moduł łączy kilka istotnych elementów w skoordynowaną jednostkę.
Typowa konfiguracja obejmuje bezramowy silnik momentowy, przekładnię planetarną, system sprzężenia zwrotnego enkodera i dedykowany sterownik silnika. Razem te komponenty przekształcają energię elektryczną w kontrolowany ruch mechaniczny, jednocześnie wspierając przenoszenie momentu obrotowego i monitorowanie położenia.
RUCH MORZA zapewnia moduł przegubu planetarnego przeznaczony do precyzyjnego sterowania robotami przemysłowymi. Architektura z redukcją planetarną podkreśla prostotę konstrukcji i efektywność kosztową, co czyni go potencjalną opcją dla projektantów sprzętu, którzy potrzebują niezawodnego wspólnego uruchamiania bez niepotrzebnie skomplikowanej integracji mechanicznej.
Przydatność dowolnego modułu ostatecznie zależy od jego znamionowych warunków pracy, interfejsów mechanicznych, wymagań dotyczących sterowania i wymagań docelowego zastosowania.
Wydajność złącza robotycznego zależy od skoordynowanego działania jego mechanicznej przekładni, silnika, urządzeń sprzężenia zwrotnego i elektroniki sterującej. Każdy komponent uczestniczy w ogólnym procesie sterowania ruchem.
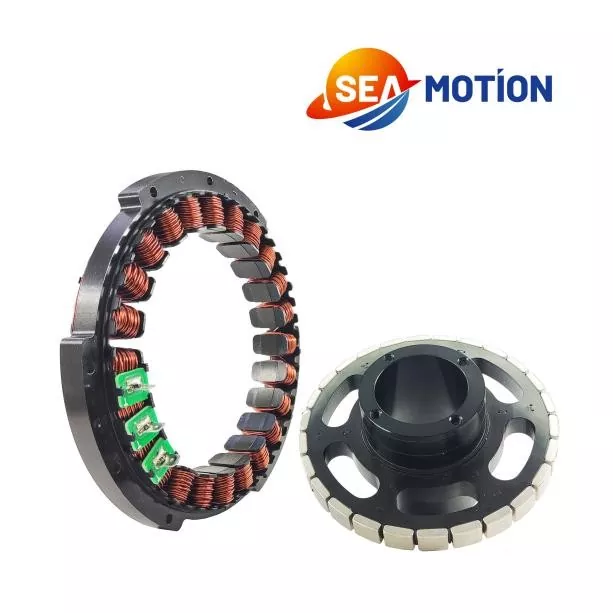
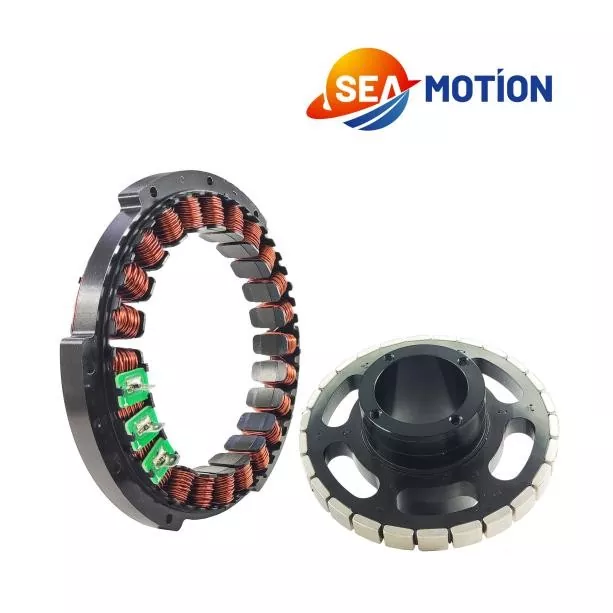
Silnik wytwarza siłę obrotową, gdy jest zasilany energią elektryczną. Konstrukcja bezramowa może pomóc producentom sprzętu zintegrować silnik w kompaktowy zespół mechaniczny, pod warunkiem, że otaczająca obudowa, konstrukcja montażowa i zarządzanie ciepłem zostaną odpowiednio zaprojektowane.
Przekładnia planetarna do przenoszenia ruchu wykorzystuje centralne koło słoneczne, otaczające je koła planetarne i koło koronowe. W zależności od konfiguracji i przełożenia przekładnia zmniejsza prędkość wyjściową, zwiększając jednocześnie dostępny wyjściowy moment obrotowy. Dzięki temu przekładnia planetarna jest przydatna w przypadku połączeń robotów, które wymagają kontrolowanego ruchu i praktycznej gęstości momentu obrotowego.
Enkodery dostarczają informacji zwrotnej związanej z ruchem do systemu sterowania. Określona konfiguracja SEA MOTION obejmuje dwa enkodery magnetyczne, obsługujące wykrywanie ruchu w ramach zintegrowanego zespołu. Dokładne funkcje sprzężenia zwrotnego i architekturę sterowania należy potwierdzić w dokumentacji technicznej wybranego modelu.
Sterownik zarządza pracą silnika zgodnie z poleceniami sterującymi i dostępnymi informacjami zwrotnymi. Integracja dopasowanego sterownika może uprościć rozwój systemu, ograniczyć prace związane z dopasowywaniem komponentów i zapewnić bardziej spójne uruchomienie niż montaż niezweryfikowanej kombinacji niezależnych urządzeń.
W przypadku kompletnego systemu inżynierowie powinni również sprawdzić kompatybilność sterownika, interfejsy komunikacyjne, zabezpieczenia elektryczne i funkcje sterujące wymagane przez aplikację.
Specyfikacje techniczne stanowią podstawę do oceny, czy moduł przegubu planetarnego może spełnić wymagania operacyjne robota. Poniższe wartości są publikowane dla modułu przegubu planetarnego SEA MOTION i należy je sprawdzić w odniesieniu do dokładnej zakupionej konfiguracji.
| Parametr | Opublikowana specyfikacja | Znaczenie inżynieryjne |
|---|---|---|
| Napięcie znamionowe | 48 V | Nominalne odniesienie do zasilania elektrycznego |
| Zakres napięcia roboczego | 24–60 V | Pomaga określić kompatybilność systemu zasilania |
| Znamionowa moc wyjściowa | 140 W ±10% | Odniesienie do planowania mocy wyjściowej |
| Znamionowy moment obrotowy | 5 N·m | Odniesienie do wymagań ciągłego działania |
| Maksymalny moment obrotowy | 14 N·m | Odniesienie dla krótkotrwałych wymagań dotyczących momentu obrotowego |
| Prędkość bez obciążenia | 315 obr/min ±10% | Wskazuje prędkość w określonych warunkach bez obciążenia |
| Prędkość znamionowa obciążenia | 260 obr/min ±10% | Odniesienie do pracy pod obciążeniem znamionowym |
| Przełożenie skrzyni biegów | 10:1 | Określa przełożenie redukcji przekładni |
| Typ napędu | DSP | Identyfikuje opublikowany typ sterownika |
| Konfiguracja kodera | Dwa enkodery magnetyczne | Obsługuje sterowanie ruchem oparte na sprzężeniu zwrotnym |
| Waga | 310 g ±3 g | Dotyczy przenoszenia mas i opakowań zbiorczych |
| Temperatura pracy | -20°C do 50°C | Określa opublikowany zakres temperatur roboczych |
| Wilgotność robocza | 5%–85% | Odniesienie do planowania środowiskowego |
Ważna uwaga inżynierska:Moment znamionowy i moment szczytowy reprezentują różne warunki pracy. Maksymalnego momentu obrotowego nie należy traktować jako wartości znamionowej pracy ciągłej. Opublikowane informacje dotyczące czasu trwania obciążenia podają 5 N·m jako działanie znamionowe, 7 N·m przez 120 sekund, 10 N·m przez 18 sekund, 12 N·m przez 10 sekund i 14 N·m przez 5 sekund. Rzeczywiste ograniczenia robocze, warunki chłodzenia, cykle pracy i dopuszczalna częstotliwość przeciążeń należy potwierdzić u producenta.
Aby uzyskać dodatkowe informacje, odwiedź oficjalną stronę produktu modułu przegubu planetarnego SEA MOTION.
Zintegrowany moduł przegubu planetarnego może uprościć rozwój systemów robotycznych, łącząc mechaniczną przekładnię i elektroniczne elementy sterowania ruchem. Jego praktyczne zalety zależą od zastosowania i jakości integracji systemu.
Ważne jest, aby odróżnić wygodę integracji od gwarantowanej wydajności systemu. Ostateczna dokładność, sztywność, żywotność, hałas i zachowanie termiczne zależą od kompletnej konstrukcji mechanicznej i elektrycznej.
Moduły z przegubami planetarnymi są odpowiednie do zastosowań robotycznych, które wymagają kontrolowanego ruchu obrotowego, powtarzalnego uruchamiania i odpowiedniej równowagi między wydajnością a kosztami. SEA MOTION identyfikuje kilka kategorii zastosowań swojego modułu przegubu planetarnego.
Roboty humanoidalne wykorzystują wiele stawów do koordynowania ruchów ramion, nóg i ciała. Odpowiedni moduł przegubu planetarnego może zapewnić uruchomienie wybranych przegubów, gdy jego moment obrotowy, prędkość, masa i wymiary mechaniczne spełniają wymagania projektowe.
Czteroosobowe roboty polegają na skoordynowanych ruchach nóg, aby utrzymać równowagę i poruszać się po różnych powierzchniach. Dobór złącza musi uwzględniać obciążenia udarowe, przyspieszenie, powtarzające się szczyty momentu obrotowego i cykl pracy związany z chodzeniem lub bieganiem.
Ramiona współpracujące wymagają kontrolowanego ruchu w wielu osiach. Inżynierowie mogą ocenić moduły przegubów planetarnych pod kątem odpowiednich osi, biorąc pod uwagę ładowność, zasięg, prędkość połączenia, wymagania dotyczące pozycji i funkcje bezpieczeństwa całego robota.
Zautomatyzowane systemy kompletacji wymagają przewidywalnych ruchów, aby koordynować operacje chwytania, podnoszenia, przenoszenia i zwalniania. Odpowiednio dobrany moduł może wspierać te zadania, jednocześnie pomagając projektantom sprzętu zarządzać złożonością montażu.
Mobilne platformy robotyczne i niektóre systemy mobilności elektrycznej również wykorzystują kompaktowe siłowniki elektromechaniczne. W takich zastosowaniach inżynierowie powinni dokładnie sprawdzić obciążenia mechaniczne, narażenie na wibracje, pobór mocy, ochronę środowiska i przydatność modułu do zamierzonego cyklu pracy.
Nie każdy moduł nadaje się do każdego zastosowania. Eksploatacja na zewnątrz, intensywne poruszanie się, środowiska narażone na działanie wody i systemy robotyczne o krytycznym znaczeniu dla bezpieczeństwa wymagają szczegółowej weryfikacji, a nie założeń opartych wyłącznie na kategorii produktu.
Wybór modułu przegubu planetarnego to coś więcej niż porównanie maksymalnego momentu obrotowego lub ceny zakupu. Ustrukturyzowana ocena pomaga zmniejszyć ryzyko przewymiarowania, przegrzania, niezgodności sterowania i przedwczesnego zużycia mechanicznego.
Dostarczenie dostawcy jasnych wymagań dotyczących aplikacji – obejmujących profile obciążenia, docelową prędkość, cykl ruchu, rysunki instalacyjne i wymagania dotyczące sterowania – ułatwia ocenę odpowiedniej konfiguracji.
Architektury połączeń planetarnych i harmonicznych uwzględniają nakładające się, ale różne priorytety inżynieryjne. Właściwy wybór zależy od względnego znaczenia właściwości przekładni, opakowania, precyzji, wymagań dotyczących momentu obrotowego i budżetu.
| Współczynnik oceny | Moduł przegubu planetarnego | Moduł złącza harmonicznego |
|---|---|---|
| Zasada transmisji | Redukcja przekładni planetarnej | Harmoniczna redukcja biegów |
| Priorytet projektu | Praktyczny koszt i przeniesienie momentu obrotowego | Precyzyjny ruch i kompaktowa integracja |
| Uwagi dotyczące luzu | Zależy od konstrukcji skrzyni biegów i tolerancji produkcyjnych | Często wybierany, gdy priorytetem jest niski luz |
| Moment obrotowy i prędkość | Zależy od przełożenia przekładni, silnika i warunków obciążenia | Zależy od modelu, przełożenia redukcyjnego i warunków pracy |
| Fokus wyboru | Nośność, wydajność, koszt i cykl operacyjny | Wymagania dotyczące pozycjonowania, luz, opakowanie i warunki obciążenia |
Porównanie to ma charakter raczej jakościowy niż substytut testów specyficznych dla modelu. Żadna architektura nie jest uniwersalnie lepsza. Przed podjęciem decyzji o zakupie inżynierowie powinni porównać zweryfikowane krzywe momentu obrotowego i prędkości, dane dotyczące luzów, wydajności, sztywności, wartości granicznych temperatur i okresu użytkowania.
Zapoznaj się z modułem złącza harmonicznego firmy SEA MOTION, aby zrozumieć alternatywne podejście do transmisji i omówić, który projekt lepiej pasuje do Twojego systemu robota.
Jego podstawową funkcją jest zapewnienie kontrolowanego uruchomienia obrotowego złącza mechanicznego. Integrując silnik, reduktor planetarny, kodery sprzężenia zwrotnego i sterownik, moduł pomaga systemom robotycznym generować ruch stawów i zarządzać nim.
Opublikowany moment znamionowy wynosi 5 N·m, a maksymalny moment obrotowy wynosi 14 N·m. Wartości te odnoszą się do różnych warunków pracy. Podczas projektowania systemu należy uwzględnić dopuszczalny czas trwania i częstotliwość pracy z wyższym momentem obrotowym.
Opublikowane napięcie znamionowe wynosi 48 V, a zakres napięcia roboczego wynosi 24–60 V. Zasilacz i powiązana elektronika muszą również spełniać wymagany prąd, zapotrzebowanie przejściowe i obowiązujące wymagania dotyczące zabezpieczeń.
Może obsługiwać sterowanie ruchem w oparciu o sprzężenie zwrotne za pośrednictwem silnika, systemu enkodera i dedykowanego sterownika. Rzeczywista dokładność i powtarzalność pozycjonowania zależą od pełnej konfiguracji, charakterystyki skrzyni biegów, dostrojenia sterowania i konstrukcji mechanicznej. Jeśli konieczne jest precyzyjne pozycjonowanie, poproś o dane dotyczące wydajności specyficzne dla modelu.
Potencjalne zastosowania obejmują roboty humanoidalne, roboty czworonożne, ramiona współpracujące, roboty kompletujące i inteligentny sprzęt mobilny. Przydatność należy ocenić pod kątem profilu obciążenia aplikacji, prędkości, warunków środowiskowych i wymagań bezpieczeństwa.
Podziel się z producentem wymaganym momentem obrotowym i prędkością, cyklem operacyjnym, zasilaniem, interfejsem mechanicznym, protokołem sterowania i warunkami środowiskowymi. Przed złożeniem zamówienia poproś o aktualny arkusz danych i wyjaśnij wszelkie niewymienione na liście specyfikacje.
Odwiedź oficjalną stronę produktu modułu przegubu planetarnego, aby przesłać zapytanie. Aby uzyskać dokładną wycenę, podaj docelowe zastosowanie, oczekiwaną wielkość zamówienia, wymagania techniczne i preferowany harmonogram dostaw.
Moduł przegubu planetarnego może być praktycznym rozwiązaniem w zakresie sterowania ruchem dla sprzętu robotycznego, który wymaga zintegrowanego uruchamiania, kontrolowanego przenoszenia momentu obrotowego i oszczędnej konstrukcji systemu. Łącząc bezramowy silnik momentowy, reduktor planetarny, sprzężenie zwrotne z podwójnym enkoderem magnetycznym i dedykowany sterownik, SEA MOTION oferuje zintegrowaną opcję dla inżynierów opracowujących zrobotyzowane złącza i inteligentny sprzęt automatyzujący. Pomyślne wdrożenie w dalszym ciągu zależy od dopasowania zweryfikowanych specyfikacji modułu do rzeczywistego obciążenia mechanicznego, profilu ruchu, architektury sterowania i środowiska pracy. Jeśli oceniasz moduł przegubu planetarnego dla nowego robota lub modernizujesz istniejący system automatyki, przejrzyj wymagania techniczne w firmie SEA MOTION iskontaktuj się z namiw celu omówienia specyfikacji produktu, przydatności zastosowania i wyceny Twojego projektu.