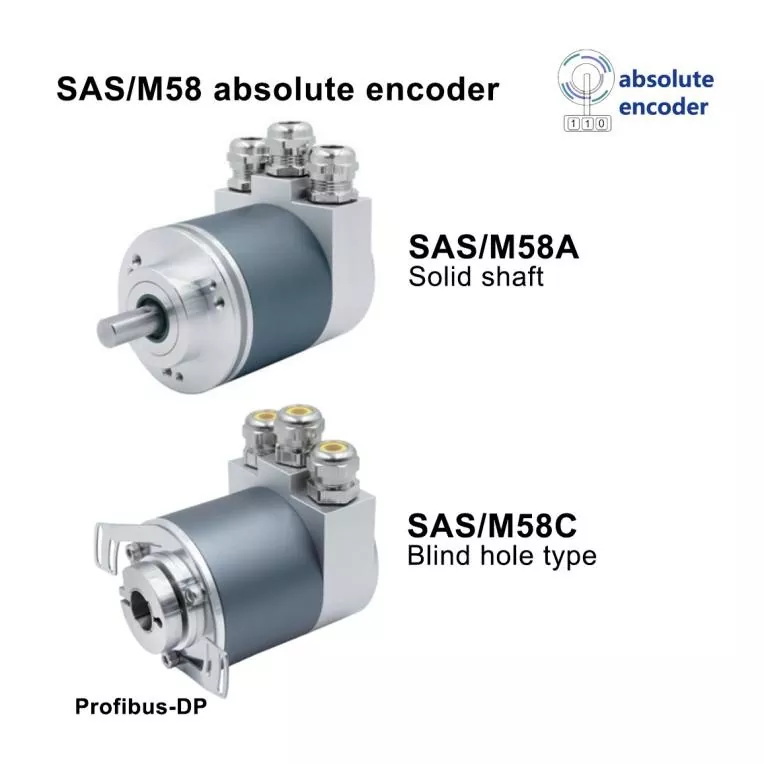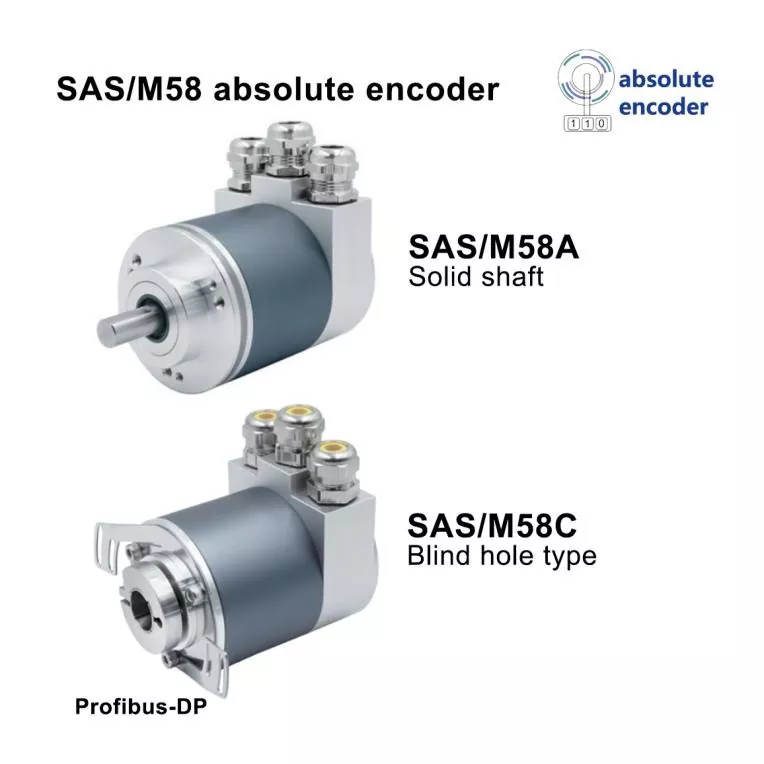
Jingyuedostarcza zaawansowane rozwiązania w zakresie sterowania ruchem dla wymagających aplikacji automatyki. TheAbsolutny wieloobrotowy enkoder fotoelektrycznyłączy w sobie optyczne sprzężenie zwrotne o wysokiej rozdzielczości, wieloobrotowy pomiar położenia i kompaktową konstrukcję, aby pomóc inżynierom w osiągnięciu precyzyjnego pozycjonowania obrotowego w sprzęcie o ograniczonej przestrzeni.
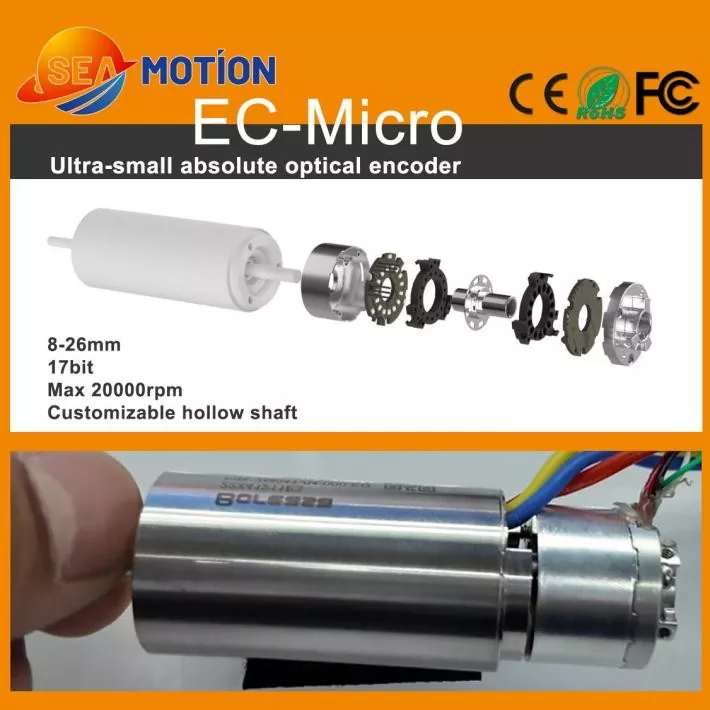
Absolutny wieloobrotowy enkoder fotoelektryczny to precyzyjne urządzenie ze sprzężeniem zwrotnym, które mierzy zarówno położenie kątowe w ciągu jednego obrotu, jak i liczbę obrotów wykonanych przez obracający się wał. Łącząc wykrywanie optyczne z kodowaniem położenia bezwzględnego, umożliwia dokładne monitorowanie ruchu w miniaturowych serwomotorach, rękach robotów i zaawansowanych systemach automatyki. Seria EC-Micro powiązana z łańcuchem dostaw systemów sterowania ruchem firmy Jingyue oferuje zakres średnic zewnętrznych 8–26 mm, rozdzielczość 17-bitową, komunikację RS485 i maksymalną dopuszczalną prędkość 20 000 obr./min. W tym artykule wyjaśniono zasady działania, specyfikacje techniczne, zalety aplikacji i kwestie związane z wyborem, aby pomóc inżynierom w określeniu odpowiedniego enkodera spełniającego ich wymagania w zakresie sterowania ruchem.
Spis treści
- Co to jest absolutny wieloobrotowy enkoder fotoelektryczny?
- Jak działa koder?
- Kluczowe dane techniczne
- Główne zalety precyzyjnego sterowania ruchem
- Zastosowania przemysłowe i przypadki użycia
- Jak wybrać odpowiedni koder
- Uwagi dotyczące instalacji i integracji
- Często zadawane pytania
- Wniosek: znajdź odpowiednie rozwiązanie ze sprzężeniem zwrotnym ruchu
Co to jest absolutny wieloobrotowy enkoder fotoelektryczny?
Absolutny wieloobrotowy enkoder fotoelektryczny to optyczny czujnik położenia przeznaczony do pomiaru obrotu wału w wielu obrotach. W przeciwieństwie do enkodera inkrementalnego, który raportuje głównie zmiany położenia za pomocą impulsów, enkoder absolutny przypisuje cyfrową wartość położenia do określonego położenia kątowego. Model wieloobrotowy reprezentuje również liczbę wykonanych obrotów w obsługiwanym zakresie pomiarowym.
Ta kombinacja sprawia, że enkoder jest szczególnie przydatny, gdy maszyna musi dokładnie określić swoje położenie, nie polegając wyłącznie na liczeniu ruchu od punktu odniesienia. Sterownik może wykorzystać zgłoszoną pozycję do wspomagania pozycjonowania, synchronizacji i sterowania ruchem w pętli zamkniętej.
Seria EC-Micro jest przeznaczona do kompaktowych instalacji, w których konwencjonalne urządzenia ze sprzężeniem zwrotnym mogą zajmować zbyt dużo miejsca. Jego niewielkie rozmiary i konfigurowalna konstrukcja z wałem drążonym pomagają inżynierom zintegrować sprzężenie zwrotne położenia z miniaturowymi silnikami i gęsto rozmieszczonymi zespołami mechanicznymi.
Aby uzyskać dodatkowe informacje o produkcie, odwiedź stronę produktu Absolute Multi Turn Photoelectric Encoder.
Jak działa koder?
Koder fotoelektryczny wykorzystuje elementy optyczne do wykrywania zmian we względnym położeniu zakodowanego dysku lub wzoru optycznego. Gdy wał się obraca, system czujników optycznych odczytuje wzór i przekształca wykryte informacje na sygnały elektryczne. Wewnętrzna elektronika przetwarzająca generuje następnie cyfrowe dane dotyczące pozycji dla podłączonego sterownika.
W enkoderze absolutnym wieloobrotowym raportowane informacje obejmują dwa ważne elementy:
- Pozycja jednoobrotowa:Określa położenie kątowe wału w ciągu jednego pełnego obrotu.
- Pozycja wieloobrotowa:Reprezentuje skumulowaną liczbę obrotów w określonym zakresie pomiarowym enkodera.
Wartości te umożliwiają kontrolerowi ruchu interpretację położenia wału w szerszym zakresie roboczym. Dokładna metoda zastosowana do zachowania lub odzyskania informacji o skręcie zależy od wewnętrznej architektury kodera i projektu produktu. Inżynierowie powinni raczej potwierdzić określone zachowanie po przerwie w zasilaniu, niż zakładać, że każdy enkoder wieloobrotowy działa identycznie.
Wykrywanie optyczne może również przynosić korzyści w środowiskach, w których zakłócenia magnetyczne wpływają na inne technologie wykrywania. Jednakże ogólna wydajność nadal zależy od jakości instalacji, zarządzania szumami elektrycznymi, mechanicznego ustawienia i określonych warunków pracy enkodera.
Kluczowe dane techniczne serii EC-Micro
Ocena parametrów technicznych przed zakupem pomaga inżynierom zweryfikować zgodność mechaniczną, wymagania komunikacyjne i oczekiwaną wydajność pozycjonowania. Poniższe specyfikacje zostały opublikowane dla miniaturowego absolutnego wieloobrotowego enkodera fotoelektrycznego EC-Micro.
| Parametr | Specyfikacja | Rozważania inżynieryjne |
|---|---|---|
| Średnica zewnętrzna | 8–26 mm | Obsługuje kompaktowe układy sprzętu |
| Wymiary referencyjne | Ř19 mm × 14,5 mm | Potwierdź wybraną konfigurację |
| Rezolucja | 17-bitowy | Zapewnia precyzyjną kwantyzację pozycji |
| Interfejs wyjściowy | RS485 | Sprawdź zgodność protokołu i kontrolera |
| Szybkość transmisji | 2,5 Mb/s | Potwierdź obsługiwane ustawienia komunikacji |
| Zakres wieloobrotowy | 24 bity przy rozdzielczości 17 bitów; 16 bitów przy rozdzielczości 23 bitów | Potwierdź wymaganą konfigurację |
| Maksymalna dopuszczalna prędkość | 20 000 obr./min | Należy przestrzegać ograniczeń mechanicznych i elektrycznych |
| Napięcie zasilania | DC 5 V ±5% | Zapewnij kompatybilny zasilacz |
| Materiał obudowy | Aluminium | Weź pod uwagę montaż i warunki termiczne |
| Ocena ochrony | IP40 po instalacji | Ocenić narażenie na kurz i wilgoć |
| Temperatura robocza | -20°C do +85°C | Sprawdź rzeczywiste środowisko sprzętu |
| Podłączenie elektryczne | 5-pinowy interfejs lutowania PCB | Zaplanuj układ PCB i proces okablowania |
Ważna uwaga dotycząca specyfikacji:W opublikowanych informacjach o produktach wymieniono różne zakresy wieloobrotowe dla różnych konfiguracji rozdzielczości. Przed sfinalizowaniem projektu potwierdź wymagany model, szczegóły komunikacji, wymiary mechaniczne i obowiązujące specyfikacje dokładności z dostawcą.
Główne zalety precyzyjnego sterowania ruchem
1. Kompaktowa konstrukcja dla sprzętu o ograniczonej przestrzeni
Miniaturyzacja jest poważnym wyzwaniem we współczesnej robotyce i maszynach precyzyjnych. Seria EC-Micro oferuje średnice zewnętrzne od 8 mm do 26 mm, pomagając projektantom uwzględnić sprzężenie zwrotne położenia w kompaktowych zespołach silników. Jego pusta struktura może również wspierać integrację mechaniczną tam, gdzie musi pozostać dostępny wał lub centralny kanał, w zależności od wybranej konfiguracji.
2. Informacja zwrotna o pozycji w wysokiej rozdzielczości
Podana rozdzielczość 17-bitowa umożliwia precyzyjną reprezentację położenia kątowego. Wyższa rozdzielczość może pomóc sterownikowi zidentyfikować mniejsze zmiany pozycji, ale nie gwarantuje automatycznie równoważnej dokładności systemu. Należy również wziąć pod uwagę dokładność enkodera, powtarzalność, sprzężenie wału, luz mechaniczny i wydajność pętli sterującej.
3. Pomiar pozycji wieloobrotowej
Jednoobrotowe sprzężenie zwrotne identyfikuje położenie kątowe w obrębie jednego obrotu, natomiast wieloobrotowe sprzężenie zwrotne rozszerza pomiar położenia na wiele obrotów. Jest to przydatne w mechanizmach, w których ruch wału trwa przez kilka obrotów, a sterownik potrzebuje informacji zarówno o kącie, jak i o skręcie.
4. Szybka praca
Przy opublikowanej maksymalnej dopuszczalnej prędkości wynoszącej 20 000 obr./min, enkoder jest przeznaczony do zastosowań wymagających szybkiego obrotowego sprzężenia zwrotnego. Rzeczywisty limit operacyjny musi również uwzględniać silnik, sprzęgło, sposób montażu, cykl komunikacji i zdolność sterownika do przetwarzania danych o położeniu.
5. Detekcja optyczna w zarządzaniu zakłóceniami
Wykrywanie fotoelektryczne opiera się na detekcji optycznej, a nie na pomiarze pola magnetycznego. Może to być korzystne w systemach, w których problemem są zakłócenia magnetyczne. Niemniej jednak enkodery optyczne nadal wymagają odpowiedniego ekranowania elektrycznego, uziemienia, ochrony mechanicznej i praktyk instalacyjnych.
Zastosowania przemysłowe i przypadki użycia
Połączenie miniaturowych wymiarów i bezwzględnego wieloobrotowego sprzężenia zwrotnego sprawia, że ten enkoder ma zastosowanie w kilku zaawansowanych zastosowaniach sterowania ruchem.
Silniki bezrdzeniowe i miniaturowe systemy serwo
Silniki bezrdzeniowe są stosowane w zastosowaniach, w których priorytetem jest niska bezwładność, zwarta konstrukcja i czułość ruchu. Miniaturowy enkoder może zapewnić informację zwrotną o położeniu wału, zachowując jednocześnie cenną przestrzeń instalacyjną. Inżynierowie powinni dopasować interfejs wału enkodera, prędkość znamionową i wymagania komunikacyjne do zespołu silnika.
Robotyczne zręczne ręce
Dłonie robota zawierają wiele zwartych stawów, które muszą koordynować ruchy palców i reagować na zmieniające się polecenia. Bezwzględne sprzężenie zwrotne położenia może pomóc kontrolerowi określić pozycję stawu i poprawić powtarzalność ruchu. Wynik końcowy zależy od kompletnej architektury wykrywania, mechaniki i sterowania.
Moduły ZR i kompaktowe mechanizmy ruchu
Moduły ZR i inne precyzyjne mechanizmy często integrują ruch obrotowy i liniowy w ograniczonej przestrzeni instalacyjnej. Kompaktowy enkoder może obsługiwać obrotowe sprzężenie zwrotne w zespole silnika lub przekładni, pomagając systemowi sterowania koordynować ruch zgodnie z wymaganiami operacyjnymi maszyny.
Inne potencjalne zastosowania
- Miniaturowe urządzenia automatyki przemysłowej.
- Precyzyjne mechanizmy pozycjonujące.
- Kompaktowe przeguby i siłowniki robotyczne.
- Małe zespoły serwomotorów prądu stałego.
- Specjalistyczny sprzęt wymagający wieloobrotowego sprzężenia zwrotnego.
Aby uzyskać szerszy pogląd na dostępne technologie sprzężenia zwrotnego, inżynierowie mogą również zapoznać się z kategorią produktów koderów fotoelektrycznych.
Jak wybrać odpowiedni koder
Wybór kodera wymaga czegoś więcej niż tylko porównania rozdzielczości lub maksymalnej prędkości. Niezawodny proces selekcji rozpoczyna się od projektu mechanicznego i wymagań funkcjonalnych układu sterowania.
- Zdefiniuj zakres pomiarowy.Określ wymaganą rozdzielczość kątową na obrót i całkowitą liczbę obrotów, które należy zmierzyć.
- Potwierdź wymagania dotyczące dokładności.Rozróżnij rozdzielczość, dokładność absolutną, powtarzalność i dopuszczalny błąd pozycji.
- Sprawdź wymiary mechaniczne.Sprawdź średnicę zewnętrzną, wysokość całkowitą, średnicę wału, wymiary otworu drążonego, śruby mocujące i dopuszczalne przemieszczenie wału.
- Sprawdź zgodność komunikacji.Sprawdź interfejs RS485, obsługiwany protokół komunikacyjny, szybkość transmisji, format danych i konfigurację kontrolera.
- Oceń wymagania elektryczne.Sprawdź napięcie zasilania, pobór prądu, konstrukcję złącza, powierzchnię PCB i warunki zakłóceń elektrycznych.
- Przejrzyj warunki pracy.Dopasuj temperaturę pracy, stopień ochrony, prędkość obrotową i środowisko instalacji do zastosowania.
- Potwierdź zachowanie związane z utratą zasilania.Określ, jak wybrany model radzi sobie z informacją wieloobrotową podczas przerwy w zasilaniu i ponownego uruchomienia.
Jeżeli aplikacja wymaga innej technologii pomiarowej, porównaj projekt z absolutnym jednoobrotowym enkoderem fotoelektrycznym lub absolutnym enkoderem indukcyjnym. Alternatywy te spełniają różne wymagania dotyczące informacji zwrotnych i należy je oceniać w odniesieniu do rzeczywistego projektu systemu.
Uwagi dotyczące instalacji i integracji
Nawet enkoder o wysokiej rozdzielczości nie jest w stanie zrekompensować złej instalacji mechanicznej lub niekompatybilnego kontrolera. Ustrukturyzowany proces integracji pomaga chronić czujnik i poprawiać spójność sprzężenia zwrotnego ruchu.
- Wyrównanie mechaniczne:Utrzymuj wał enkodera i wał silnika prawidłowo wyrównane oraz w określonych granicach przemieszczenia promieniowego i osiowego.
- Bezpieczny montaż:Użyj zalecanej metody montażu i unikaj nadmiernej siły działającej na obudowę lub połączenie PCB.
- Jakość zasilania:Utrzymuj określone napięcie zasilania i stosuj odpowiednie praktyki uziemiania i kontroli hałasu.
- Testowanie komunikacji:Sprawdź format danych, szybkość transmisji, czas odpowiedzi i obsługę błędów po stronie kontrolera.
- Weryfikacja pozycji:Porównaj zgłoszoną pozycję z odpowiednim odniesieniem podczas uruchamiania i w reprezentatywnych warunkach pracy.
- Ochrona środowiska:Uwzględnij opublikowany stopień ochrony IP40 i zapewnij dodatkową ochronę obudowy, jeśli aplikacja tego wymaga.
W przypadku nowego projektu testy powinny obejmować rozruch, normalną pracę, zmiany kierunku, maksymalną oczekiwaną prędkość i przywracanie sprawności po przerwie w zasilaniu. Kontrole te pomagają zidentyfikować problemy z integracją, zanim sprzęt wejdzie do produkcji.
Często zadawane pytania
1. Jaka jest główna różnica pomiędzy absolutnym enkoderem wieloobrotowym a enkoderem inkrementalnym?
Absolutny enkoder wieloobrotowy raportuje zakodowaną pozycję, która zawiera informacje o położeniu kątowym i skręcie w określonym zakresie. Enkoder inkrementalny raportuje ruch poprzez zmiany sygnału i generalnie wymaga odniesienia lub niezawodnej strategii zliczania w celu ustalenia pozycji bezwzględnej. Najbardziej odpowiedni wybór zależy od zachowania aplikacji podczas uruchamiania, wymagań dotyczących pozycjonowania i projektu sterownika.
2. Jaką rozdzielczość obsługuje absolutny wieloobrotowy enkoder fotoelektryczny EC-Micro?
Opublikowane specyfikacje EC-Micro obejmują konfigurację rozdzielczości 17-bitowej. W informacjach o produkcie wymieniono także konfigurację 23-bitową powiązaną z innym zakresem wieloobrotowym. Przed zakupem sprawdź dokładny model i konfigurację i pamiętaj, że rozdzielczość to nie to samo, co absolutna dokładność.
3. Czy ten enkoder może pracować przy dużych prędkościach obrotowych?
Opublikowana maksymalna dopuszczalna prędkość wynosi 20 000 obr./min. Rzeczywista wydajność robocza zależy od zespołu mechanicznego, tolerancji montażowych, interfejsu elektrycznego i sterownika. Inżynierowie powinni sprawdzić cały system w zamierzonych warunkach pracy.
4. W jakich zastosowaniach najbardziej skorzystają miniaturowe wieloobrotowe enkodery fotoelektryczne?
Typowe zastosowania obejmują silniki bezrdzeniowe, zręczne ręce robotów, moduły ZR, miniaturowe systemy serwo i kompaktowy sprzęt automatyki. Systemy te mogą przynieść korzyści, gdy przestrzeń instalacyjna jest ograniczona, ale dokładny sygnał zwrotny położenia obrotowego pozostaje niezbędny.
5. Co kupujący powinni potwierdzić przed złożeniem zamówienia?
Kupujący powinni potwierdzić rozdzielczość, zakres wieloobrotowy, protokół komunikacyjny, wymiary, kompatybilność wału, prędkość roboczą, napięcie zasilania, stopień ochrony, temperaturę roboczą i zachowanie przy utracie mocy. Podanie modelu silnika, rysunku instalacyjnego i specyfikacji sterownika może pomóc dostawcy w zarekomendowaniu zgodnej konfiguracji.
Wniosek: znajdź odpowiednie rozwiązanie ze sprzężeniem zwrotnym ruchu
Absolutny wieloobrotowy enkoder fotoelektryczny może obsługiwać precyzyjne sprzężenie zwrotne obrotowe w kompaktowych, wysokowydajnych systemach sterowania ruchem. Połączenie czujnika optycznego, pomiaru wieloobrotowego, sygnału wyjściowego o wysokiej rozdzielczości i miniaturowej konstrukcji sprawia, że jest to odpowiednia opcja dla robotyki, silników bezrdzeniowych i sprzętu automatyki o ograniczonej przestrzeni. Pomyślne wdrożenie zależy jednak od wybrania właściwej konfiguracji i sprawdzenia kompletnego układu mechanicznego i elektrycznego.
Rozwiązania firmy Jingyue w zakresie sterowania ruchem zostały zaprojektowane z myślą o spełnieniu wymagających wymagań integracyjnych w zaawansowanych aplikacjach automatyki. Jeśli oceniasz miniaturowy enkoder pod kątem nowego projektu lub modernizujesz istniejący system sterowania ruchem, przejrzyj specyfikacje produktu iskontaktuj się z namiaby omówić rozdzielczość, wymiary wału, interfejs komunikacyjny i wymagania dotyczące dostosowywania. Udostępnij szczegóły swojej aplikacji, aby pomóc w znalezieniu odpowiedniego rozwiązania dla Twojego sprzętu.