Podsumowanie artykułu: A Bezramowy silnik momentowyjest przeznaczony do zastosowań, w których konwencjonalne silniki, skrzynie biegów, paski i sprzęgła stwarzają niepożądane ograniczenia mechaniczne. Oddzielając wirnik i stojan i integrując je bezpośrednio ze strukturą maszyny, ta architektura silnika może zapewnić wysoką gęstość momentu obrotowego, niski luz mechaniczny, zwartą instalację, płynny obrót i czułe sterowanie. W tym artykule wyjaśniono, jak działają bezramowe silniki momentowe, dlaczego są cenne w wymagających systemach ruchu, co inżynierowie powinni wziąć pod uwagę podczas wyboru i integracji oraz w jaki sposób SEA MOTION wspiera niestandardowe rozwiązania dla robotyki, obrabiarek, sprzętu półprzewodnikowego, systemów medycznych i innych precyzyjnych zastosowań.
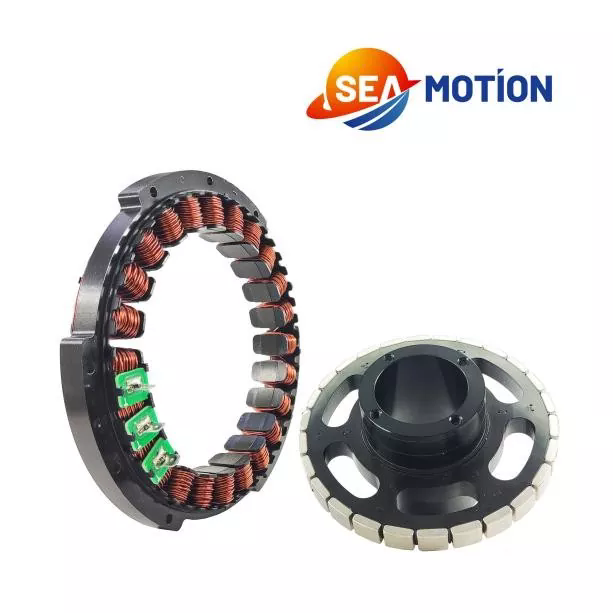
Bezramowy silnik momentowy to silnik synchroniczny z magnesami trwałymi dostarczany bez konwencjonalnej obudowy silnika, zintegrowanych łożysk lub wbudowanego urządzenia sprzężenia zwrotnego. Zamiast kompletnego, zamkniętego silnika, konstruktor maszyny otrzymuje główne elementy elektromagnetyczne — zazwyczaj stojan i wirnik — które można włączyć bezpośrednio do końcowej konstrukcji mechanicznej.
Taka konfiguracja daje projektantom znacznie większą swobodę w zakresie architektury systemu ruchu. Silnik można zainstalować wokół złącza obrotowego, wewnątrz osi robota, pod stołem obrotowym lub wokół precyzyjnego mechanizmu, gdzie dostępna przestrzeń montażowa jest ograniczona.
W przeciwieństwie do tradycyjnego silnika, który zwykle przenosi moc przez skrzynię biegów, pasek, koło pasowe, sprzęgło lub inny element przekładni, bezramowy silnik momentowy może bezpośrednio napędzać obciążenie. Usunięcie tych pośrednich elementów mechanicznych może zmniejszyć podatność mechaniczną, straty w przekładni, luz, wibracje i wymagania konserwacyjne.
W przypadku sprzętu o wysokiej wydajności celem nie jest po prostu wywołanie ruchu obrotowego. Prawdziwym wyzwaniem jest wytworzenie takiego ruchu z wymaganym momentem obrotowym, prędkością, sztywnością, powtarzalnością, płynnością i reakcją w ograniczonej obwiedni mechanicznej.
Tutaj szczególnie przydatna staje się architektura bezramowa.
Zasada działania opiera się na oddziaływaniu elektromagnetycznym pomiędzy wirnikiem z magnesem trwałym a uzwojeniami stojana pod napięciem.
Stojan zawiera uzwojenia elektryczne, które wytwarzają wirujące pole magnetyczne, gdy dostarczany jest kontrolowany prąd. Wirnik zawiera magnesy trwałe, które oddziałują z tym polem magnetycznym, wytwarzając moment obrotowy.
Ponieważ wirnik i stojan są dostarczane jako oddzielne elementy, otaczająca konstrukcja maszyny może skutecznie stać się częścią zespołu silnika.
Typowy system zawiera:
Rezultatem jest wysoce zintegrowany system ruchu, w którym silnik nie jest już niezależnym zespołem mechanicznym. Zamiast tego staje się integralną częścią maszyny.
Takie podejście jest szczególnie przydatne, gdy inżynierowie potrzebują dużego wału drążonego, kompaktowych wymiarów osiowych, dużej średnicy wyjściowej lub funkcjonalności napędu bezpośredniego.
Główną zaletą bezramowego silnika momentowego jest elastyczność konstrukcji. Jednak kilka dodatkowych zalet może uczynić tę architekturę atrakcyjną dla maszyn precyzyjnych.
Gęstość momentu obrotowego jest szczególnie ważna, gdy silnik musi mieścić się w małej obudowie mechanicznej. Odpowiednio dobrany silnik bezramowy może zapewnić znaczny moment obrotowy bez konieczności zajmowania przestrzeni fizycznej związanej z konwencjonalnym zespołem silnika i przekładni.
Napęd bezpośredni eliminuje wiele elementów tradycyjnie wykorzystywanych do przenoszenia mocy obrotowej. Nie ma wymogu, aby skrzynia biegów po prostu zwiększała moment obrotowy lub zmniejszała prędkość, jeśli silnik można wybrać i sterować pod kątem wymaganego punktu pracy.
Może to uprościć architekturę mechaniczną i zmniejszyć liczbę komponentów, które mogą powodować błędy mechaniczne.
Mechanizmy przekładniowe mogą powodować luz, szczególnie w przypadku zużycia podzespołów lub gdy przekładnia wymaga wielu etapów. Konfiguracja z napędem bezpośrednim pozwala uniknąć luzu między zębami przekładni jako źródła błędu pozycjonowania.
W zastosowaniach takich jak przeguby robotyczne i precyzyjne stoliki obrotowe może to być główna zaleta.
Ponieważ silnik nie wymaga tradycyjnej obudowy, projektanci mogą zintegrować zespół elektromagnetyczny z dostępną przestrzenią konstrukcyjną. Jest to przydatne, gdy ograniczenia dotyczące opakowania są poważne.
Niska charakterystyka uzębienia i odpowiednie algorytmy sterowania mogą przyczynić się do płynnego obrotu. Jest to cenne w przypadku sprzętu, w którym wibracje, tętnienie prędkości lub zakłócenia momentu obrotowego mogą mieć wpływ na jakość produktu końcowego.
Silnik bezramowy nie zmusza integratora do stosowania jednego konkretnego urządzenia sprzężenia zwrotnego. Enkoder można wybrać w zależności od wymaganej rozdzielczości, dokładności, warunków środowiskowych, protokołu komunikacyjnego i architektury maszyny.
Ta elastyczność jest przydatna dla producentów OEM opracowujących różne platformy maszyn w oparciu o wspólną rodzinę silników.
Bezramowe silniki momentowe są szczególnie odpowiednie do zastosowań wymagających wysokiego momentu obrotowego, zwartej konstrukcji, napędu bezpośredniego i dokładnej kontroli obrotów.
| Aplikacja | Dlaczego projektowanie bezramowe jest cenne | Typowy priorytet projektu |
|---|---|---|
| Zrobotyzowane stawy | Kompaktowa integracja i bezpośrednie przenoszenie momentu obrotowego | Gęstość momentu obrotowego, sztywność, dokładność położenia |
| Narzędzia maszynowe | Bezpośredni napęd obrotowy ze zmniejszonym błędem przekładni | Precyzja, stabilność prędkości, wydajność cieplna |
| Stoły obrotowe | Architektura napędów o dużej aperturze i kompaktowa | Moment obrotowy, powtarzalność, bicie |
| Sprzęt medyczny | Kompaktowy i płynnie kontrolowany ruch | Niski poziom wibracji, niezawodność, czystość |
| Sprzęt półprzewodnikowy | Wysoka precyzja w ograniczonej przestrzeni montażowej | Stabilność pozycji, kontrola termiczna, czystość |
| Automatyka precyzyjna | Elastyczna integracja mechaniczna | Dynamiczna reakcja i powtarzalność |
Na przykład w robotyce silnik można zamontować bezpośrednio w przegubie i połączyć z własnymi łożyskami, obudową, enkoderem i elementami konstrukcyjnymi zaprojektowanymi przez projektanta. Może to zapewnić bardziej zwarte połączenie niż przy użyciu kompletnego silnika w obudowie.
W precyzyjnych urządzeniach obrotowych napęd bezpośredni może również zmniejszyć liczbę mechanicznych interfejsów między silnikiem a obciążeniem roboczym.
Dobór silnika należy rozpocząć od rzeczywistych wymagań dotyczących obciążenia, a nie od samego momentu znamionowego silnika. Silnik, który wygląda odpowiednio na podstawie szczytowego momentu obrotowego, może działać słabo, jeśli pominie się ciągłe obciążenie termiczne, wymagania dotyczące przyspieszenia lub dokładność sprzężenia zwrotnego.
Inżynierowie powinni ocenić następujące parametry.
Ważne jest również rozróżnienie pomiędzy teoretyczną wydajnością silnika a jego wydajnością w gotowej maszynie. Tarcie łożyska, sztywność konstrukcyjna, rozpraszanie ciepła, instalacja enkodera, wyważenie wirnika i dostrojenie napędu mogą mieć wpływ na wynik końcowy.
Ciepło jest jednym z najważniejszych czynników inżynierskich uwzględnianych przy projektowaniu układu ruchu z napędem bezpośrednim.
Opór elektryczny w uzwojeniach stojana generuje ciepło podczas pracy. Wraz ze wzrostem temperatury uzwojenia wzrasta również opór elektryczny, co może mieć wpływ na wydajność i dostępny ciągły moment obrotowy.
W zastosowaniach wymagających stałego wysokiego momentu obrotowego inżynierowie powszechnie rozważają aktywne chłodzenie cieczą zintegrowane z konstrukcją stojana. Chłodzenie wodą lub wodą i glikolem może zapewnić kontrolowaną ścieżkę usuwania ciepła z zespołu silnika.
W przypadku zastosowań o mniejszych obciążeniach wystarczająca może być konwekcja naturalna lub chłodzenie wymuszonym powietrzem, w zależności od wielkości silnika, warunków instalacji, temperatury otoczenia i cyklu pracy.
Praktyczny projekt termiczny powinien uwzględniać:
Pomiar temperatury powinien być również zintegrowany ze strategią sterowania. Jeśli temperatura uzwojenia zbliża się do dopuszczalnego limitu, przetwornica częstotliwości może zmniejszyć zapotrzebowanie na prąd lub moment obrotowy, aby chronić silnik.
W przypadku sprzętu półprzewodnikowego, laboratoryjnego, medycznego lub pomieszczeń czystych projekt chłodzenia może wymagać dodatkowej uwagi, ponieważ roztwór chłodzący nie może wprowadzać zanieczyszczeń ani niepożądanych cząstek do środowiska operacyjnego.
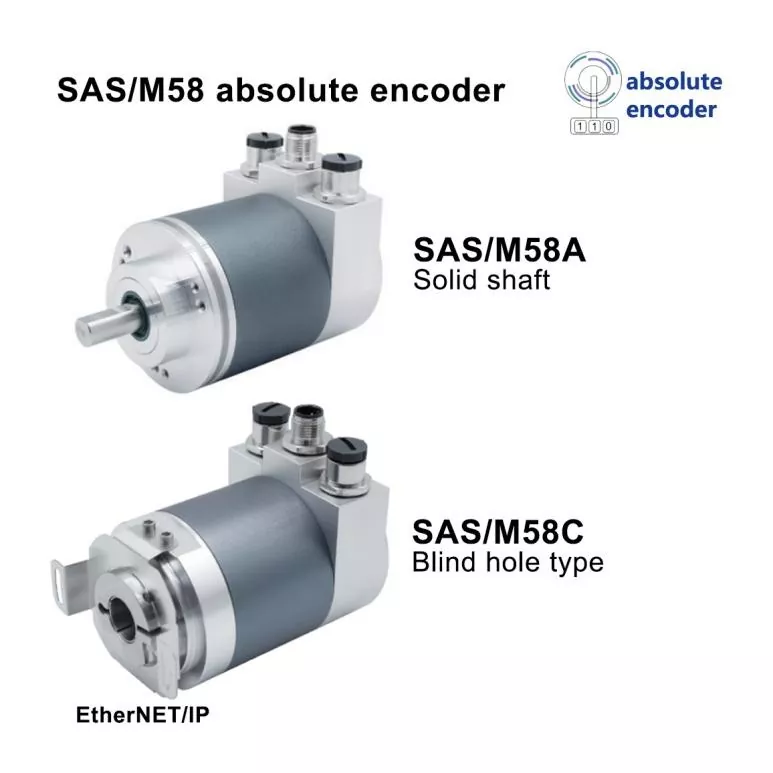
Bezramowy silnik momentowy zwykle nie zawiera wbudowanego enkodera. Daje to projektantom maszyn swobodę wyboru technologii sprzężenia zwrotnego, która pasuje do końcowego systemu.
Możliwe technologie sprzężenia zwrotnego obejmują systemy enkoderów optycznych, magnetycznych, indukcyjnych i absolutnych. Właściwy wybór zależy od wymaganej rozdzielczości pozycji, warunków środowiskowych, protokołu komunikacyjnego, szybkości, kosztu i układu mechanicznego.
Informacje zwrotne o wysokiej rozdzielczości są szczególnie ważne, gdy aplikacja wymaga wyjątkowo płynnego ruchu lub precyzyjnego pozycjonowania kątowego.
Enkodera nie należy traktować jako niezależnego elementu. Silnik, enkoder, napęd, układ łożysk i konstrukcja maszyny muszą działać jako jeden układ sterowania.
Na przykład enkoder może zapewniać doskonałą rozdzielczość nominalną, ale nadal dawać niezadowalającą wydajność systemu, jeśli jego mechaniczne mocowanie powoduje mimośrodowość lub bicie. Podobnie silnik o wysokiej wydajności może nie wykorzystać swojego potencjału, jeśli parametry serwomechanizmu są źle dostrojone.
Dlatego też integrację sprzężenia zwrotnego należy rozważyć na etapie projektowania mechanicznego, a nie dodawać ją po wybraniu silnika.
Bezramowa konstrukcja zapewnia swobodę projektowania, ale także przenosi większą odpowiedzialność na konstruktora maszyny. Otaczająca struktura mechaniczna staje się ważną częścią układu silnika.
Kilka obszarów zasługuje na szczególną uwagę.
Wirnik i stojan muszą utrzymywać wymaganą szczelinę powietrzną przez cały czas pracy. Nadmierna mimośród może wpływać na działanie elektromagnetyczne i może zwiększać wibracje lub ryzyko mechaniczne.
Elastyczna konstrukcja montażowa może zagrozić zaletom silnika o wysokiej wydajności. Odkształcenie konstrukcyjne pod obciążeniem może stać się źródłem błędów pozycjonowania, nawet jeśli sam silnik ma doskonałe właściwości elektromagnetyczne.
Ponieważ silnik bezramowy zwykle nie zawiera łożysk, projektant maszyny musi wybrać łożyska w zależności od obciążenia promieniowego, obciążenia osiowego, prędkości, sztywności, oczekiwanej trwałości i wymagań dotyczących dokładności.
Zastosowania wymagające dużych prędkości wymagają szczególnej uwagi na wyważenie wirnika. Nierównowaga mechaniczna może generować wibracje i obniżać jakość sterowania ruchem.
W przypadku systemów z osią wydrążoną dostępna średnica wewnętrzna może zapewnić wygodną ścieżkę dla kabli, przewodów pneumatycznych, komponentów optycznych lub innych elementów maszyn. Niemniej jednak należy dokładnie ocenić ruch linki, aby uniknąć kolizji z obracającymi się elementami.
RUCH MORZAoferuje rozwiązania bezramowych silników momentowych do zaawansowanych zastosowań sterowania ruchem, w których silniki w standardowej obudowie mogą nie zapewniać wystarczającej elastyczności integracji.
Zgodnie z informacjami o produkcie, bezramowe silniki SEA MOTION są przeznaczone dla branż obejmujących robotykę, obrabiarki, sprzęt półprzewodnikowy, sprzęt medyczny, uniwersytety, instytucje badawcze i zaawansowaną produkcję. Firma obsługuje zarówno produkty standardowe, jak i dostosowywanie do konkretnych zastosowań.
Dostosowanie może być ważne, gdy standardowy silnik nie pasuje do dostępnej obudowy mechanicznej. W zależności od wymagań aplikacji modyfikacje mogą obejmować wymiary osiowe, średnicę wewnętrzną, układ uzwojeń, wymagania dotyczące napięcia i konfiguracje związane ze sprzężeniem zwrotnym.
W przypadku projektów OEM to wsparcie inżynieryjne może zmniejszyć różnicę między wyborem komponentów a ostateczną integracją maszyny. Zamiast wybierać silnik wyłącznie na podstawie numeru katalogowego, inżynierowie mogą ocenić silnik jako część kompletnej architektury ruchu.
RUCH MORZA opisuje również procedury testowe obejmujące charakterystykę elektryczną i wydajność wirnika, wraz z kontrolami produkcyjnymi zastosowanymi do ważnych parametrów silnika. Dokumentacja obejmuje rysunki techniczne, pliki 3D, informacje dotyczące integracji i materiały związane z napędem.
Ten rodzaj wsparcia technicznego jest szczególnie cenny dla producentów OEM, którzy muszą przejść od opracowania prototypu do powtarzalnej produkcji bez przeprojektowywania całego systemu ruchu.
| Czynnik | Bezramowy silnik momentowy | Konwencjonalny silnik w obudowie |
|---|---|---|
| Integracja mechaniczna | Wysoce konfigurowalny | Zwykle w oparciu o stałe wymiary obudowy |
| Przenoszenie | Dobrze przystosowany do napędu bezpośredniego | Może wymagać sprzęgła, paska lub skrzyni biegów |
| Reakcja | Może zminimalizować luz związany z przekładnią | Może zależeć od elementów przekładni |
| Informacja zwrotna | Elastyczny wybór enkodera | Często z góry określone lub zintegrowane |
| Mieszkania | Dostarczone przez projektanta maszyny | Zintegrowany przez producenta silnika |
| Personalizacja | Wysoki | Generalnie bardziej ograniczone |
| Instalacja | Wymaga większej odpowiedzialności inżynierskiej | Zwykle prostsze |
| Idealne zastosowanie | Kompaktowe, wydajne, zintegrowane maszyny | Zastosowania silnikowe ogólnego przeznaczenia |
Porównanie nie oznacza, że silniki bezramowe są automatycznie lepsze dla każdej maszyny. Konwencjonalny silnik w obudowie może być bardziej praktycznym wyborem, gdy głównym celem jest szybka instalacja, znormalizowany montaż lub prosta konserwacja.
Architektura bezramowa staje się szczególnie atrakcyjna, gdy opakowanie, napęd bezpośredni, gęstość momentu obrotowego, precyzja i integracja na poziomie systemu są ważniejsze niż instalacja typu plug-and-play.
Przed zatwierdzeniem do produkcji bezramowego silnika momentowego inżynierowie powinni dokonać przeglądu całego systemu, a nie oceniać silnik osobno.
Ta lista kontrolna pomaga uniknąć typowego problemu inżynieryjnego: wyboru silnika, który spełnia wymagania dotyczące nominalnego momentu obrotowego, ale nie spełnia rzeczywistych wymagań mechanicznych, termicznych lub kontrolnych gotowej maszyny.
Standardowy serwosilnik jest zwykle dostarczany jako kompletny zespół mechaniczny z obudową, łożyskami i często zintegrowanym urządzeniem sprzężenia zwrotnego. Bezramowy silnik momentowy zawiera oddzielne elementy wirnika i stojana, dzięki czemu konstruktor maszyny może zaprojektować otaczającą obudowę, układ łożysk i układ sprzężenia zwrotnego.
Większość zastosowań precyzyjnych wymaga sprzężenia zwrotnego do sterowania w pętli zamkniętej, chociaż dokładny czujnik zależy od zastosowania. Ponieważ enkoder nie jest z natury przymocowany do silnika, inżynierowie mogą wybierać sprzężenie zwrotne w zależności od dokładności, rozdzielczości, wymagań środowiskowych i komunikacyjnych.
Tak. Napęd bezpośredni to jeden z głównych powodów, dla których inżynierowie wybierają tę architekturę. Silnik można zintegrować bezpośrednio z obciążeniem obrotowym, unikając mechanicznych elementów przekładni, takich jak skrzynie biegów, paski i sprzęgła, jeśli pozwala na to zastosowanie.
Chłodzenie ma kluczowe znaczenie, gdy silnik pracuje w sposób ciągły z wysokim momentem obrotowym. Wymagane rozwiązanie zależy od cyklu pracy, wymiarów silnika, warunków otoczenia, konstrukcji instalacji i dopuszczalnej temperatury uzwojenia. Chłodzenie cieczą jest często rozważane w przypadku wymagających zastosowań o pracy ciągłej.
Tak. SEA MOTION opisuje obsługę niestandardowych konfiguracji silników, w tym zmiany wymiarów, adaptacje uzwojeń, modyfikacje średnicy wewnętrznej i integrację związaną ze sprzężeniem zwrotnym dla zastosowań OEM.
Dobrze nadają się do wielu konstrukcji złączy robotycznych, ponieważ wirnik i stojan można zintegrować bezpośrednio z konstrukcją złącza. Może to pomóc w zmniejszeniu rozmiaru pakietu, zapewniając jednocześnie bezpośrednie przenoszenie momentu obrotowego i elastyczną integrację enkodera.
Inżynierowie powinni wziąć pod uwagę odprowadzanie ciepła, materiały łożysk, smarowanie, prowadzenie kabli, czystość powierzchni, wytwarzanie cząstek i zgodność całego zespołu ze środowiskiem pomieszczenia czystego. Systemy chłodzenia powinny być również zaprojektowane tak, aby uniknąć wprowadzania niepożądanych cząstek lub zanieczyszczeń.
W odpowiednich zastosowaniach tak. Bezramowy silnik z napędem bezpośrednim może wyeliminować skrzynię biegów i powiązane elementy przekładni. Jednakże silnik musi zapewniać wystarczający ciągły i szczytowy moment obrotowy przy wymaganej prędkości, a konstrukcja maszyny i łożyska muszą być zaprojektowane tak, aby wytrzymać powstałe obciążenie.
Bezramowy silnik momentowy zapewnia inny sposób podejścia do projektowania układu ruchu. Zamiast traktować silnik jako samodzielny element, pozwala mu stać się częścią mechanicznej architektury maszyny.
Łącząc oddzielny wirnik i stojan z odpowiednim układem łożysk, enkoderem, napędem, rozwiązaniem chłodzącym i konstrukcją konstrukcyjną, inżynierowie mogą stworzyć kompaktowe układy napędu bezpośredniego o dużej gęstości momentu obrotowego, niskim luzie związanym z przekładnią, płynnym ruchu i dużej wydajności sterowania.
Najważniejszą kwestią jest inżynieria na poziomie systemu. Moment obrotowy, prędkość, bezwładność, zachowanie termiczne, rozdzielczość sprzężenia zwrotnego, sztywność mechaniczna, wyrównanie, wydajność łożysk i kompatybilność napędu należy oceniać łącznie.
Dla producentów OEM i producentów sprzętu opracowujących przeguby robotyczne, precyzyjne stopnie obrotowe, obrabiarki, sprzęt półprzewodnikowy, urządzenia medyczne i zaawansowane systemy automatyki właściwa architektura silnika może mieć znaczący wpływ na rozmiar, wydajność, niezawodność i długoterminową łatwość konserwacji końcowej maszyny.
RUCH MORZAzapewnia rozwiązania bezramowych silników momentowych z możliwością dostosowania i wsparciem inżynieryjnym dla wymagających aplikacji sterowania ruchem. Jeśli opracowujesz nową precyzyjną platformę ruchu lub potrzebujesz silnika, który pasuje do określonej powłoki mechanicznej,skontaktuj się z namiaby omówić wymagania dotyczące momentu obrotowego, prędkości, wymiarów, sprzężenia zwrotnego, chłodzenia i integracji.