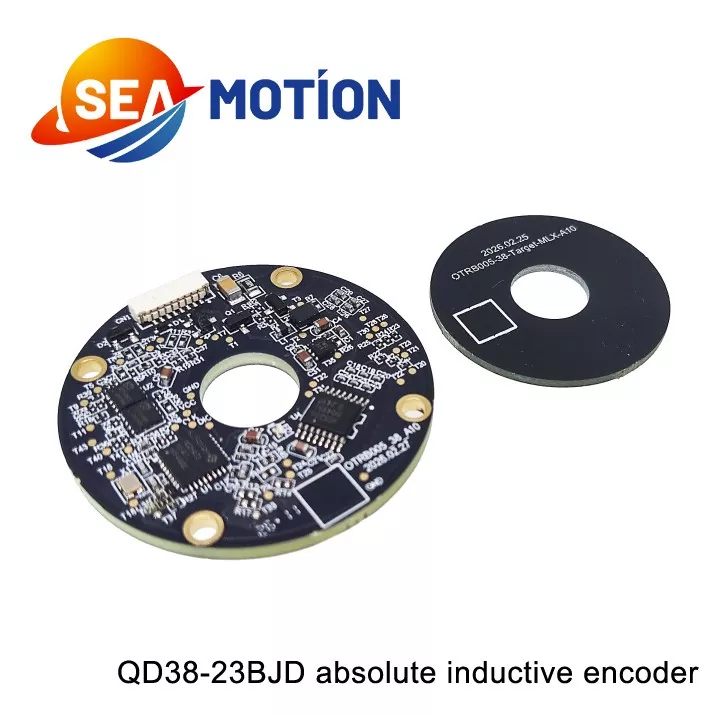
System, wywodzący się z technologii stosowanej w motoryzacji, dziedziczy lata dojrzałych badań i rozwoju oraz doświadczenia w masowej produkcji nowych podwozi pojazdów napędzanych energią elektryczną i czujników położenia napędu elektrycznego, opracowanych zgodnie ze standardami niezawodności na poziomie motoryzacyjnym. Charakteryzuje się precyzyjnym sprzężeniem zwrotnym położenia, z dokładnością wykrywania aż do drugiego poziomu łuku, zapewniając precyzyjne wykrywanie kąta przegubów robota i zapewniając stabilność sterowania ruchem. Posiada również silne właściwości przeciwzakłóceniowe.
Wykorzystując zasadę indukcyjną i dedykowane algorytmy przetwarzania sygnału, a także przeszedł prawie sto rund testów EMC i trwałości, dostosowuje się do pracy silnika o dużej prędkości i w środowiskach z silnymi zakłóceniami magnetycznymi.
Doskonała spójność partii: opierając się na zautomatyzowanych liniach produkcyjnych klasy motoryzacyjnej i kompleksowej kontroli jakości, spójność partii po partii spełnia wymagania produkcji robotów na dużą skalę.
Zwarta konstrukcja i duże możliwości adaptacji: Pierścieniowa cewka PCB i wytrawiona przewodząca konstrukcja gramofonu są niewielkie, łatwe w montażu i doskonale pasują do różnych modułów złączy z wałem drążonym.
|
Nr modelu |
QD38-23BJD |
|
Rozdzielczość po stronie silnika |
23-bitowy |
|
Typ enkodera |
Absolutny wieloobrotowy (akumulator) |
|
Obroty enkodera |
65536 (16 bitów) |
|
Wyjście sygnału |
485/BISS-C/SSI/SPI/UART |
|
Zainstaluj szczelinę powietrzną |
0,5 mm |
|
Robocza szczelina powietrzna |
0,4 mm ~ 0,6 mm |
|
Maksymalny prąd |
<100mA |
|
Temperatura pracy |
-40 ℃ ~ 105 ℃ |
|
Temperatura przechowywania |
-50 ℃ ~ 125 ℃ |
|
Prędkość znamionowa |
≤6000 obr./min |
|
Odchylenie instalacji |
Osiowy <0,2 mm, promieniowy <0,1 mm |
|
Pływak osiowy |
≤±0,1 mm |
|
Szybkość transmisji |
2,5 Mb/s |
|
Protokół komunikacyjny |
Porozumienie Tamagawy |
|
Absolutna dokładność |
± 45" |
|
Powtarzalność |
±10" |
|
Częstotliwość odpowiedzi komunikacji |
≤16 kHz |
|
Wilgotność względna |
≤90% wilgotności względnej, bez kondensacji |
|
Wibracja |
Utrzymuj amplitudę 1,5 mm pomiędzy 10 a 55 Hz; utrzymywać przyspieszenie 98 m/s² w przedziale od 55 do 2000 Hz; test przez 2 godziny na oś (X, Y i Z), łącznie 6 godzin. |
|
Zaszokować |
Przyspieszenie udaru 980 m/s², 11 ms; 3 wstrząsy w każdym kierunku, łącznie 18 wstrząsów. |
|
Ochrona IP |
Zabezpieczenie tylnej obudowy silnika |
|
Specyfikacja |
Temperatura T=25℃ |
|||
|
Min |
Oceniono |
Maks |
||
|
Napięcie zasilania |
4,75 V |
5 V |
5,25 V |
|
|
Pobór mocy głównego zasilacza |
--- |
100 mA |
-- |
|
|
Różnicowy poziom wyjściowy |
Wysoki poziom |
3,5 V |
-- |
-- |
|
Niski poziom |
-- |
-- |
1,7 V |
|
|
Czas zmiany krawędzi |
-- |
-- |
100 ns |
|
|
Rezystancja izolacji |
50MΩ |
-- |
-- |
|
Enkoder ten charakteryzuje się wyjątkową zdolnością adaptacji do środowiska i trwałością konstrukcyjną. Jego bezkontaktowa zasada działania eliminuje zużycie mechaniczne, zapewniając długoterminową, bezobsługową pracę. Jest odporny na rozproszone pola magnetyczne, kurz, wilgoć i wibracje, doskonale dostosowując się do trudnych warunków przemysłowych. Dzięki wysokiej rozdzielczości do 23 bitów i niskiemu opóźnieniu sygnału obsługuje główne protokoły komunikacyjne, w tym SSI i BiSS-C, zapewniając dokładną i szybką informację zwrotną o położeniu. Kompaktowa i lekka konstrukcja umożliwia również elastyczną instalację w ograniczonych przestrzeniach sprzętowych.
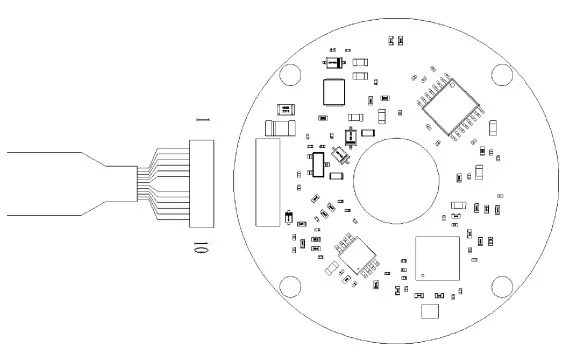
|
Lokalizacja terminala (1 ~ 10) |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
9 |
10 |
|
definicje |
PE |
NC |
DANE+ |
DANE- |
RS485-/SLK- |
RS485+/SLK+ |
VBAT |
GND |
+5 V |
GND |
|
Kolor drutu |
Rurka termokurczliwa czarna |
- |
Żółty |
Zielony |
Biały |
Niebieski |
Szary |
Fioletowy |
Czerwony |
Czarny |
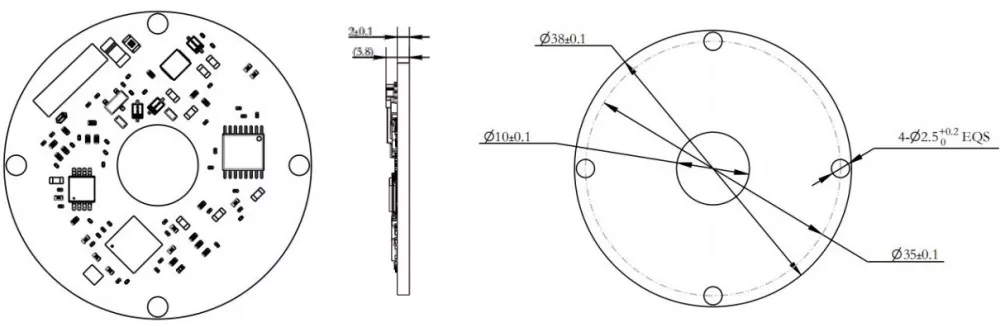
Wymiary wirnika
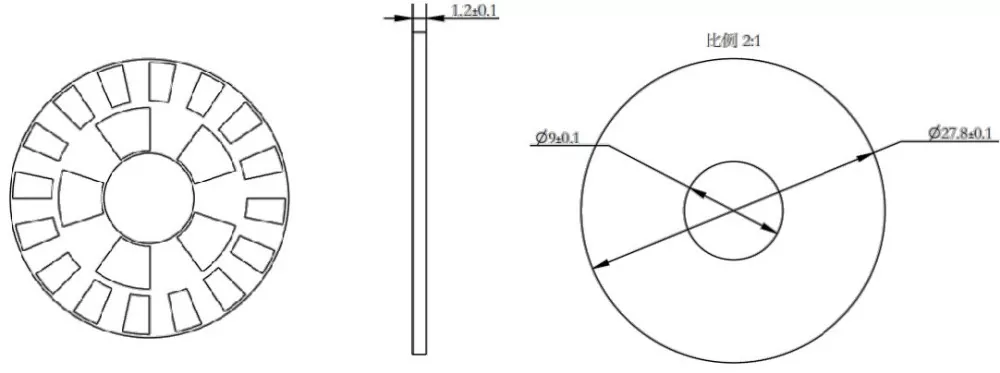
wymiary stojana
Q D 38 - 23 B JD
①②③ ④ ⑤⑥
①-Q: Enkoder indukcyjny serii DM Q
②-D: Pojedynczy koder
③-38: Średnica zewnętrzna 38 mm
④-23: Rozdzielczość kodera: 23-bity
⑤-B: Typ sygnału: BiSS-C
⑥-JD: Promieniowy (wyjście z terminala poziomego)
Szeroko stosowany w automatyce przemysłowej i precyzyjnym sterowaniu ruchem, absolutny enkoder indukcyjny obsługuje ramiona robotyczne, zautomatyzowane linie montażowe, obrabiarki CNC i systemy serwomotorów. Dotyczy to również maszyn pakujących, sprzętu tekstylnego i inteligentnych urządzeń logistycznych, zapewniając stabilne dane pomiarowe pozycji i kąta, aby zapewnić dokładność, wydajność i bezpieczeństwo zautomatyzowanych operacji produkcyjnych.
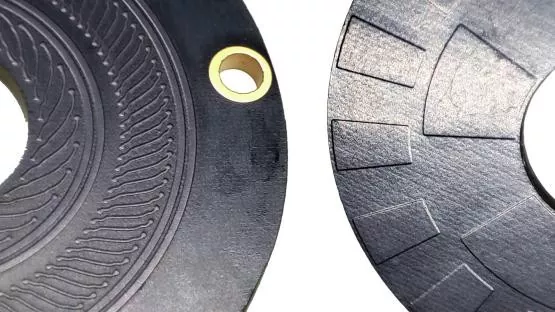
Schemat instalacji Narzędzia wymagane do instalacji
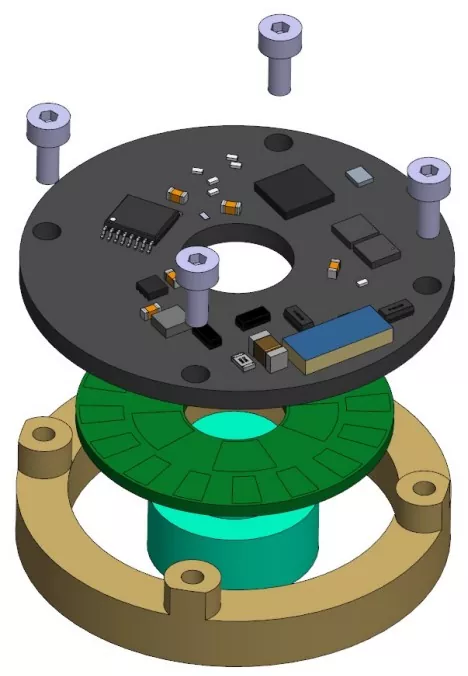
Wkrętak dynamometryczny Phillips
Klucz dynamometryczny sześciokątny 1,5 mm (metryczny)
4 śruby M2x5,5 Phillips z płaskimi podkładkami
2 śruby ustalające z gniazdem sześciokątnym M3x3 i łbem stożkowym
8 śrub z łbem stożkowym Phillips M1,6x6
Kolejność instalacji
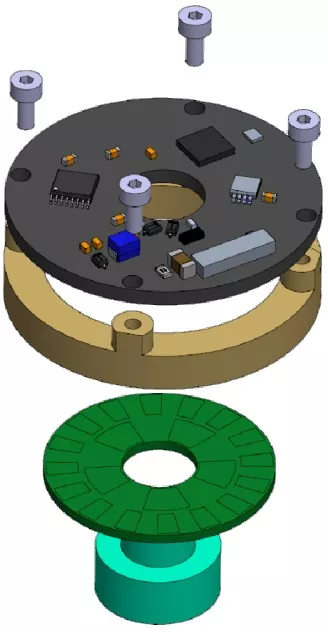
Instalacja wirnika:
① Zamontuj wirnik enkodera na wale silnika i ustaw go prawidłowo;
②Użyj kleju DP460, aby bezpiecznie przykleić płytkę wirnika enkodera do tulei wału.
[Notatka]:
1) Jeżeli wysokość rotora wymaga regulacji, czynność dokręcania należy wykonać dopiero po zakończeniu regulacji;
2) Aby zapobiec poluzowaniu się śrub, nałóż wcześniej klej do gwintów na gwintowane otwory lub użyj śrub z powłoką wstępną.
Zalecany moment dokręcania wynosi 7 ± 0,2 kgf·cm.
Instalacja stojana:
① Umieść stojan enkodera na powierzchni montażowej i dopasuj cztery otwory na śruby;
② Używając śrubokręta dynamometrycznego Phillips, wkręcaj kolejno cztery zespoły śrub
(Śruba krzyżowa M2x5,5 Phillips + zespół podkładki płaskiej).
Adres
403 4F Budynek biurowy Park przemysłowy robotów nr 232 Yuanfeng Road Narodowy park zaawansowanych technologii Kunshan Suzhou Jiangsu Chiny
Tel