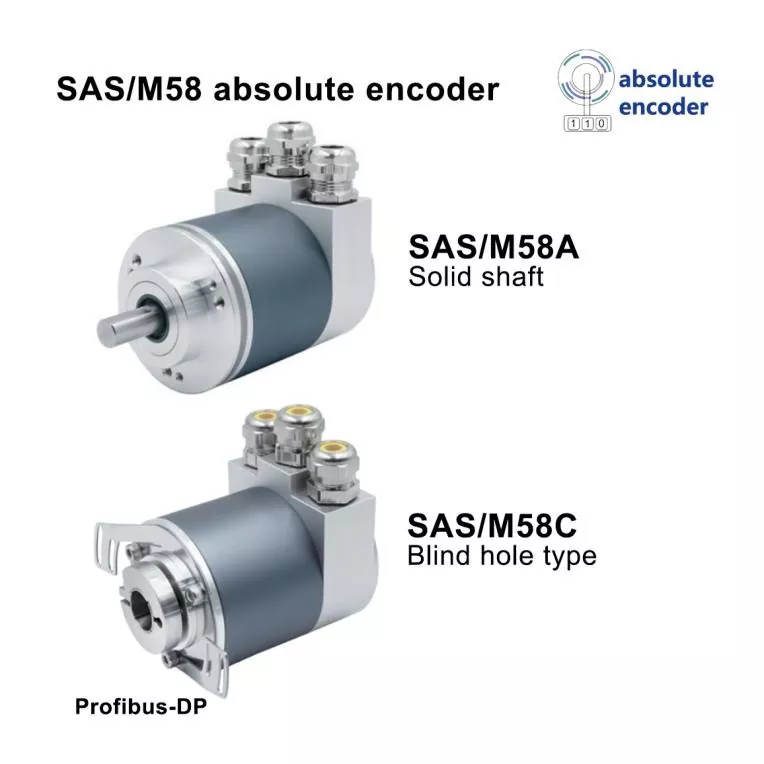
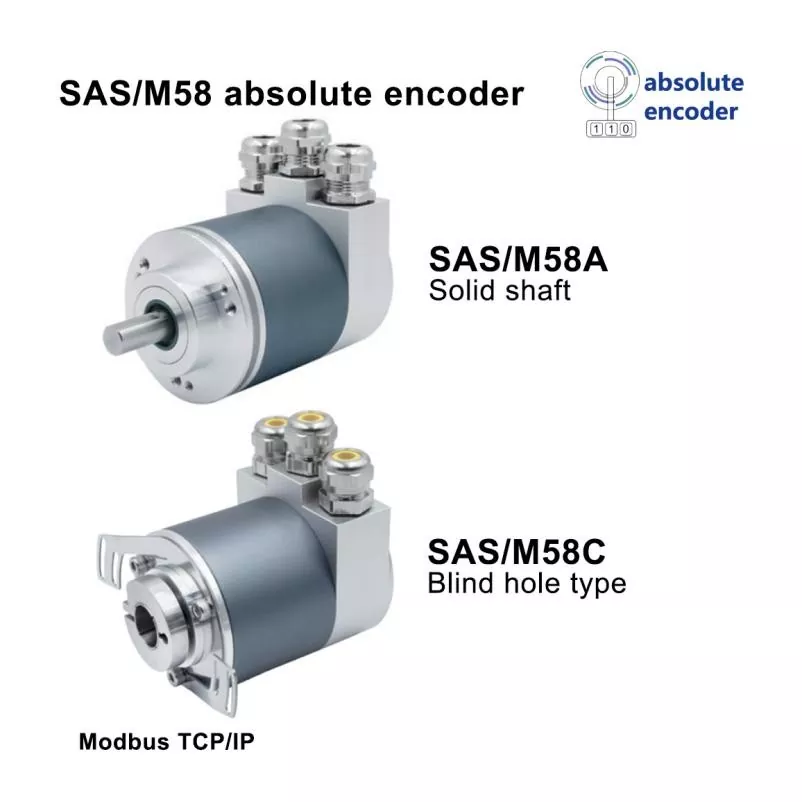
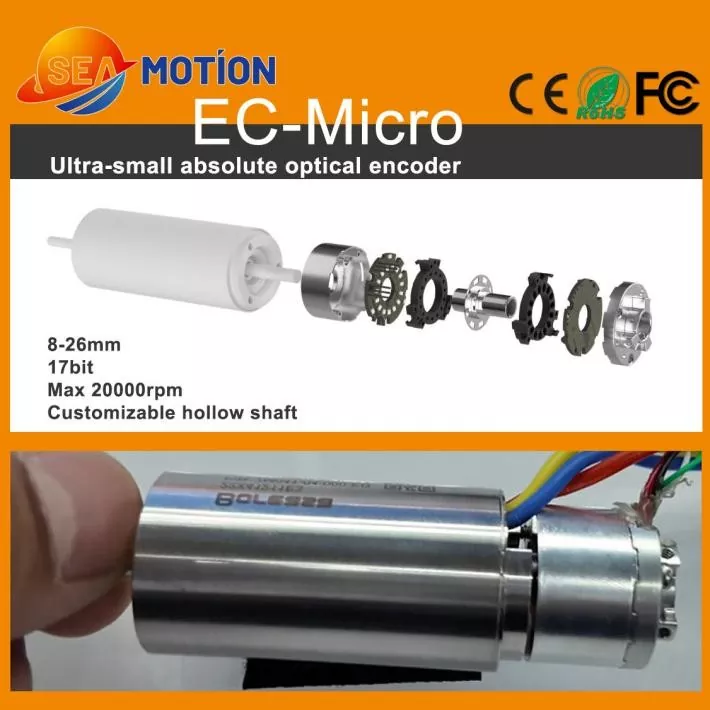
Jingyueopracowuje precyzyjne komponenty do sterowania ruchem dla wymagających zastosowań w automatyce i jejAbsolutny jednoobrotowy enkoder fotoelektrycznyjest przeznaczony do kompaktowych systemów, które wymagają niezawodnego sprzężenia zwrotnego położenia kątowego. Dzięki miniaturowym wymiarom, 17-bitowej rozdzielczości, konstrukcji z wałem drążonym, komunikacji RS485 i prędkościom do 20 000 obr./min, ten koder nadaje się do robotyki, miniaturowych silników, sprzętu medycznego i automatyki precyzyjnej.
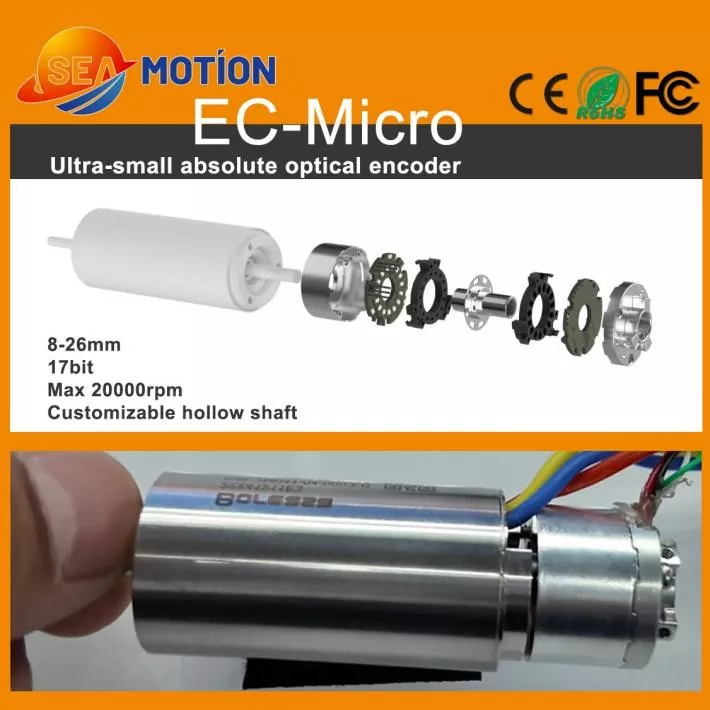
Absolutny jednoobrotowy enkoder fotoelektryczny to precyzyjne obrotowe urządzenie ze sprzężeniem zwrotnym, które określa położenie wału w ciągu jednego pełnego obrotu. W przeciwieństwie do konwencjonalnego enkodera inkrementalnego, który opiera się na zliczaniu impulsów, enkoder absolutny zapewnia zdefiniowaną wartość położenia odpowiadającą kątowi wału. Zasada wykrywania fotoelektrycznego wykorzystuje detekcję optyczną w celu uzyskania pomiaru położenia o wysokiej rozdzielczości bez fizycznego kontaktu pomiędzy elementami czujnikowymi. W przypadku kompaktowych systemów ruchu połączenie 17-bitowej rozdzielczości, miniaturowego zakresu średnic zewnętrznych 8–26 mm, konstrukcji z wałem drążonym, wyjścia RS485 i maksymalnej dopuszczalnej prędkości 20 000 obr./min sprawia, że ten typ enkodera nadaje się do zastosowań, w których przestrzeń, prędkość i wydajność pozycjonowania muszą być zrównoważone.
Spis treści
- Co to jest absolutny jednoobrotowy enkoder fotoelektryczny?
- Jak działa enkoder fotoelektryczny?
- Jakie są kluczowe funkcje?
- Jakie są główne specyfikacje techniczne?
- Gdzie jest używany ten koder?
- Jak inżynierowie powinni wybrać odpowiedni koder?
- Co należy wziąć pod uwagę podczas instalacji?
- Często zadawane pytania
- Wniosek
Co to jest absolutny jednoobrotowy enkoder fotoelektryczny?
Absolutny jednoobrotowy enkoder fotoelektryczny to czujnik położenia obrotowego przeznaczony do określania dokładnego położenia kątowego obracającego się wału w zakresie 360 stopni. Każdemu położeniu kątowemu odpowiada unikalna cyfrowa wartość położenia, umożliwiając systemowi sterowania bezpośrednią identyfikację położenia wału.
Termin „pojedynczy obrót” oznacza, że enkoder mierzy położenie kątowe w ramach jednego obrotu, a nie stale śledzi wiele obrotów. Dzięki temu nadaje się do mechanizmów obrotowych, gdzie podstawowym wymaganiem jest precyzyjne pozycjonowanie jednym obrotem.
„Fotoelektryczny” opisuje technologię wykrywania. Koder zazwyczaj wykorzystuje źródło światła, kodowany dysk optyczny i komponenty detekcji fotoelektrycznej do przekształcania obrotu wału na sygnały elektryczne. Ponieważ proces wykrywania jest bezkontaktowy, technologia optyczna może zapewnić stabilne sprzężenie zwrotne, unikając jednocześnie mechanicznego kontaktu pomiędzy elementami czujnikowymi.
Miniaturowa konstrukcja jest szczególnie ważna w przypadku nowoczesnych urządzeń automatyki. Dzięki dostępnym średnicom zewnętrznym od około 8 mm do 26 mm kompaktowy enkoder można zintegrować z małymi silnikami i mechanizmami, w których przestrzeń montażowa jest ograniczona.
Aby uzyskać dodatkowe informacje na temat technologii optycznego sprzężenia zwrotnego, inżynierowie mogą również zapoznać się z rozwiązaniami enkoderów fotoelektrycznych, porównując różne technologie wykrywania obrotowego.
Jak działa enkoder fotoelektryczny?
Zasada działania absolutnego enkodera fotoelektrycznego obejmuje kilka skoordynowanych procesów:
- Obrót wału:Wał enkodera obraca się razem z silnikiem lub mechanicznym układem przeniesienia napędu.
- Kodowanie optyczne:Precyzyjnie zakodowany dysk obraca się wraz z wałem i tworzy zmieniające się wzory optyczne.
- Wykrywanie światła:Czujniki fotoelektryczne wykrywają zmiany optyczne generowane przez obracający się dysk.
- Przetwarzanie sygnału:Wewnętrzne obwody elektroniczne przetwarzają wykryte sygnały na informacje o położeniu.
- Wyjście cyfrowe:Enkoder przesyła dane o pozycji do sterownika ruchu za pośrednictwem określonego interfejsu komunikacyjnego.
Proces ten pozwala sterownikowi uzyskać wartość położenia kątowego zamiast polegać wyłącznie na skumulowanych impulsach ruchu. W rezultacie bezwzględne sprzężenie zwrotne położenia może być przydatne w zastosowaniach związanych z ruchem precyzyjnym, gdzie konieczne jest dokładne określenie aktualnego położenia wału.
Jakie są kluczowe funkcje?
Miniaturowy rozmiar dla sprzętu o ograniczonej przestrzeni
Kompaktowe mechanizmy automatyki mają często bardzo ograniczoną przestrzeń montażową. Zakres średnicy zewnętrznej enkodera 8–26 mm umożliwia projektantom zintegrowanie sprzężenia zwrotnego położenia z miniaturowymi silnikami, przegubami robotów, instrumentami medycznymi i innymi gęsto rozmieszczonymi mechanizmami.
Rozdzielczość 17-bitowa
Enkoder zapewnia 17-bitową rozdzielczość, umożliwiając systemowi sterującemu rozróżnianie drobnych zmian położenia kątowego. Wysoka rozdzielczość jest szczególnie przydatna w zastosowaniach wymagających precyzyjnego pozycjonowania, delikatnych ruchów robotycznych i kompaktowych serwomechanizmów.
Jednakże rozdzielczości enkodera nie należy mylić z ogólną dokładnością systemu. Tolerancje mechaniczne, współosiowość wałów, wibracje, wydajność sterownika, charakterystyka silnika i warunki montażu mogą mieć wpływ na ostateczny wynik pozycjonowania.
Możliwość dużej prędkości
Miniaturowe silniki mogą pracować przy dużych prędkościach obrotowych, zwłaszcza w kompaktowych siłownikach i urządzeniach precyzyjnych. Określona maksymalna dopuszczalna prędkość do 20 000 obr./min sprawia, że enkoder nadaje się do wybranych zastosowań wymagających dużych prędkości, jeśli cały silnik i układ mechaniczny są odpowiednio zaprojektowane.
Konstrukcja z wałem drążonym
Konstrukcja z wałem drążonym może uprościć integrację wokół miniaturowych wałów silnika. Może również pomóc w zmniejszeniu przestrzeni wymaganej do sprzęgła mechanicznego w porównaniu z niektórymi konwencjonalnymi układami z wałem pełnym.
Komunikacja cyfrowa RS485
Koder wykorzystuje interfejs wyjściowy RS485 i obsługuje określoną prędkość transmisji 2,5 Mb/s. Zapewnia to cyfrowe rozwiązanie komunikacyjne do przesyłania informacji o położeniu pomiędzy enkoderem a kompatybilną elektroniką sterującą.
Wykrywanie optyczne
Detekcja fotoelektryczna zapewnia bezdotykową metodę wykrywania położenia. Może być szczególnie przydatny w zastosowaniach, w których projektanci wolą optyczne sprzężenie zwrotne niż technologię wykrywania magnetycznego.
Jakie są główne specyfikacje techniczne?
Zrozumienie parametrów technicznych jest niezbędne podczas integracji enkodera z nową maszyną. Poniższa tabela podsumowuje główne specyfikacje związane z konfiguracją miniaturowego enkodera.
| Parametr techniczny | Specyfikacja | Dlaczego to ma znaczenie |
|---|---|---|
| Rezolucja | 17-bitowy | Zapewnia dokładną informację zwrotną o położeniu kątowym |
| Interfejs wyjściowy | RS485 | Obsługuje komunikację cyfrową z kompatybilnymi kontrolerami |
| Szybkość transmisji | 2,5 Mb/s | Obsługuje szybką transmisję danych o pozycji |
| Średnica zewnętrzna | 8–26 mm | Nadaje się do zwartych konstrukcji mechanicznych |
| Typowy wymiar | Ø19 mm × wys. 14,5 mm | Zapewnia niewielką powierzchnię instalacyjną |
| Kompatybilna średnica wału silnika | 4–6 mm | Obsługuje integrację miniaturowych silników |
| Maksymalna dopuszczalna prędkość | 20 000 obr./min | Nadaje się do wybranych zastosowań silników wysokoobrotowych |
| Napięcie wejściowe | DC 5V ±5% | Określa wymagane zasilanie elektryczne |
| Prąd roboczy | ≤150 mA, bez obciążenia | Pomaga określić wymagania dotyczące zasilania |
| Klasa ochrony | IP40 po instalacji | Określa zamierzony poziom ochrony |
| Temperatura pracy | -20°C do 85°C | Określa zalecane środowisko operacyjne |
| Materiał obudowy | Aluminium | Zapewnia zwartą i trwałą konstrukcję obudowy |
| Materiał płyty kodowej | Stal nierdzewna | Obsługuje stabilną konstrukcję kodowania optycznego |
| Certyfikaty | CE, RoHS, FCC | Obsługuje obowiązujące wymagania zgodności |
| Gwarancja | 1 rok | Zapewnia zdefiniowany okres gwarancji |
Opublikowana konfiguracja określa również śruby montażowe M2, pięciopinowy interfejs lutowniczy PCB, promieniowe przemieszczenie wału wynoszące ±0,1 mm i przemieszczenie osiowe wynoszące ±0,1 mm. Parametry te należy uwzględnić podczas integracji mechanicznej i elektrycznej.
Gdzie jest używany ten koder?
Miniaturowe silniki
Silniki kompaktowe stosowane w sprzęcie precyzyjnym często wymagają elementów ze sprzężeniem zwrotnym, które zajmują bardzo mało miejsca. Miniaturowy enkoder absolutny może dostarczać informacje o położeniu w wysokiej rozdzielczości bez znaczącego zwiększania całkowitego rozmiaru zespołu silnika.
Robotyczne zręczne ręce
Ręce robota wymagają wielu kompaktowych siłowników do sterowania palcami i stawami. Sygnał zwrotny dotyczący położenia jest ważny dla koordynowania tych ruchów, a niewielka powierzchnia enkodera pomaga projektantom zachować kompaktową architekturę siłownika.
Silniki bezrdzeniowe
Silniki bezrdzeniowe są stosowane w zastosowaniach, w których ważna jest niska bezwładność i szybka reakcja dynamiczna. Połączenie takich silników z enkoderem o wysokiej rozdzielczości może zapewnić sprzężenie zwrotne wymagane do dokładnego sterowania ruchem.
Sprzęt medyczny
Precyzyjny sprzęt medyczny może zawierać miniaturowe silniki i mechanizmy pozycjonujące. Kompaktowy enkoder optyczny można rozważyć w zastosowaniach, w których wymagane jest dokładne sprzężenie zwrotne obrotowe, pod warunkiem, że kompletny produkt spełnia odpowiednie wymagania projektowe urządzenia medycznego i przepisy.
Automatyka przemysłowa
Zautomatyzowane maszyny, precyzyjne moduły pozycjonujące, systemy robotyczne i kompaktowe serwomechanizmy mogą wymagać niezawodnego sprzężenia zwrotnego kątowego. Rozdzielczość enkodera, interfejs komunikacyjny i zwarta konstrukcja sprawiają, że nadaje się on do różnych zastosowań w automatyce.
- Miniaturowe serwomotory
- Precyzyjne przeguby robotyczne
- Robotyczne zręczne ręce
- Bezrdzeniowe zespoły silników
- Kompaktowe moduły pozycjonujące
- Medyczne mechanizmy ruchu
- Urządzenia automatyki przemysłowej
- Miniaturowe siłowniki o dużej prędkości
Jak inżynierowie powinni wybrać odpowiedni koder?
Wybór kodera powinien obejmować coś więcej niż tylko porównanie rozdzielczości. Inżynierowie powinni ocenić cały system ruchu przed sfinalizowaniem modelu.
- Sprawdź dostępne miejsce:Sprawdź średnicę, wysokość, pozycję montażową i luz wokół enkodera.
- Dopasuj wał:Sprawdź średnicę wału, wymagania dotyczące wału drążonego, metodę łączenia oraz dopuszczalne przemieszczenie promieniowe i osiowe.
- Oceń rozdzielczość:Określ, czy rozdzielczość 17-bitowa zapewnia wymaganą wydajność pozycjonowania i sterowania.
- Potwierdź prędkość obrotową:Porównaj maksymalną prędkość roboczą aplikacji z dopuszczalną prędkością kodera.
- Sprawdź komunikację:Upewnij się, że interfejs RS485 i szybkość komunikacji są kompatybilne ze sterownikiem.
- Sprawdź wymagania dotyczące zasilania:Potwierdź wymagania dotyczące zasilania 5 V ± 5% i pobór prądu.
- Weź pod uwagę warunki środowiskowe:Sprawdź temperaturę pracy, wymagania dotyczące ochrony, wibracje, kurz i inne czynniki środowiskowe.
- Rozważ dostosowanie:Projekty OEM mogą wymagać różnych konfiguracji wałów, wymiarów, kabli, interfejsów lub rozwiązań montażowych.
W przypadku złożonych układów ruchu zaleca się ocenę enkodera wraz z silnikiem, napędem, sterownikiem, przekładnią mechaniczną i algorytmem sprzężenia zwrotnego. To podejście na poziomie systemu może pomóc zapewnić, że wybrany koder po integracji będzie działał zgodnie z oczekiwaniami.
Co należy wziąć pod uwagę podczas instalacji?
Aby uzyskać stabilne sprzężenie zwrotne z enkoderem, niezbędna jest prawidłowa instalacja. Nawet czujnik o wysokiej rozdzielczości może nie zapewnić oczekiwanej wydajności systemu, jeśli instalacja mechaniczna powoduje nadmierne niewspółosiowość lub wibracje.
- Podczas montażu należy zachować dokładne ustawienie wału.
- Unikaj nadmiernego obciążenia promieniowego lub osiowego wału enkodera.
- Postępuj zgodnie z podanymi wymiarami montażowymi i wymaganiami dotyczącymi śrub.
- Chronić obszar wykrywania optycznego przed niewłaściwym zanieczyszczeniem.
- Przed podłączeniem interfejsu komunikacyjnego sprawdź zasilanie.
- Sprawdź okablowanie RS485 i ustawienia komunikacji sterownika.
- Przed przejściem do maksymalnego zakresu roboczego przetestuj enkoder przy niskiej prędkości.
- Sprawdź dokładność i powtarzalność pozycji przy rzeczywistych obciążeniach roboczych.
W przypadku sprzętu OEM testy powinny w idealnym przypadku obejmować cały cykl operacyjny, w tym przyspieszanie, zwalnianie, ciągły obrót, pozycjonowanie i warunki zatrzymania awaryjnego, jeśli ma to zastosowanie.
Często zadawane pytania
Co oznacza jednoobrotowy w enkoderze absolutnym?
Pojedynczy obrót oznacza, że enkoder identyfikuje położenie kątowe wału w ciągu jednego pełnego obrotu o 360 stopni. Jest przeznaczony do zastosowań, w których głównym wymogiem sprzężenia zwrotnego jest dokładne położenie kątowe w ramach jednego obrotu.
Jaka jest rozdzielczość absolutnego jednoobrotowego enkodera fotoelektrycznego?
Przywołana konfiguracja kodera zapewnia rozdzielczość 17-bitową. Praktyczna dokładność pozycjonowania całego systemu będzie również zależeć od precyzji mechanicznej, współosiowości wałów, charakterystyki silnika, wydajności sterownika i warunków instalacji.
Jaka jest maksymalna prędkość obrotowa?
Określona maksymalna dopuszczalna prędkość wynosi do 20 000 obr./min. Przed wdrożeniem inżynierowie powinni potwierdzić wymagany profil prędkości i warunki pracy dla całego zespołu silnika i enkodera.
Czy enkoder wykorzystuje interfejs RS485?
Tak. Określony interfejs wyjściowy to RS485 z podaną szybkością transmisji 2,5 Mb/s. Przed integracją należy potwierdzić kompatybilność kontrolera.
Czy ten enkoder nadaje się do miniaturowych silników?
Tak. Jego kompaktowy zakres średnic zewnętrznych, konfiguracja z wałem drążonym, 17-bitowa rozdzielczość i możliwość dużych prędkości sprawiają, że nadaje się do wybranych zastosowań w miniaturowych silnikach i kompaktowych siłownikach.
Jaki zakres temperatur pracy jest określony?
Podany zakres temperatur roboczych wynosi od -20°C do 85°C. Ostateczne zastosowanie należy ocenić pod kątem rzeczywistych warunków termicznych, zwłaszcza gdy enkoder jest zainstalowany wewnątrz zamkniętej obudowy silnika lub urządzenia.
Czy enkoder można dostosować do zastosowań OEM?
Możliwość dostosowania do wymagań projektu. Omawiając rozwiązanie OEM, inżynierowie powinni podać szczegółowe informacje, takie jak wymiary wału, dostępna przestrzeń montażowa, wymagania komunikacyjne, specyfikacje silnika, prędkość robocza i warunki środowiskowe.
Wniosek
JakiśAbsolutny jednoobrotowy enkoder fotoelektrycznymoże zapewnić precyzyjne cyfrowe sprzężenie zwrotne kątowe przy zachowaniu niewielkich rozmiarów mechanicznych. Dzięki 17-bitowej rozdzielczości, komunikacji RS485, miniaturowemu zakresowi średnic 8–26 mm, konstrukcji z wałem drążonym i maksymalnej dopuszczalnej prędkości 20 000 obr./min, ten typ enkodera może spełnić wymagania sprzężenia zwrotnego wielu miniaturowych systemów sterowania ruchem. Od zręcznych rąk robotów i silników bezrdzeniowych po mechanizmy medyczne i sprzęt automatyki przemysłowej – właściwy dobór enkodera może pomóc w stworzeniu bardziej precyzyjnej i oszczędzającej przestrzeń architektury ruchu.
Jeśli opracowujesz miniaturowy system serwo, siłownik robotyczny, silnik precyzyjny lub moduł automatycznego pozycjonowania i potrzebujesz pomocy w wyborze odpowiedniej konfiguracji enkodera,skontaktuj się z namijuż dziś, aby uzyskać specyfikacje techniczne, wsparcie aplikacji, opcje dostosowywania i wycenę OEM od Jingyue.